取代人工細膩精準手作的 AI 機器人技術
完美整合不同製造商的機器人控制與運作環境。 減輕繁複的維護負擔,從視覺辨識到控制與運作,全程以 AI 驅動的工作流程一次管理。
非定形對象、各異的機器人、頻繁的環境變動…… 您是否對導入自動化仍有顧慮?
產品、堆疊方式、設備配置,乃至作業順序。現場持續變化,不斷為既有的自動化方式帶來全新課題。
- Pain 1
非定形對象難以學習 與辨識的侷限
以規則為基礎的系統,難以穩定辨識箱子、繩索、塑膠膜等形狀不規則的對象物。
- Pain 2
不同機器人製造商 帶來的控制複雜性
各製造商互異的介面與驅動方式,使現場導入與運作的難度呈指數級攀升。
- Pain 3
作業條件變動引發的 重新設定負擔
每當作業條件或堆疊模式改變,便須反覆進行耗時的示教(Teaching)與重新編程。
- Pain 4
系統零散化與 擴充上的困難
每次導入新設備都需要額外的串接開發,使系統維護與擴充倍感棘手。
從 AI 視覺辨識到自然語言控制介面, 再到不受製造商限制的整合機器人連接。
不僅具備多維度視覺辨識與即時物件掌握,更能透過自然語言模型免去繁複的程式編寫(Teaching)過程而輕鬆操作, 並以不受機器人製造商影響的單一運作環境,提供輕鬆導入的機器人解決方案。
- 1
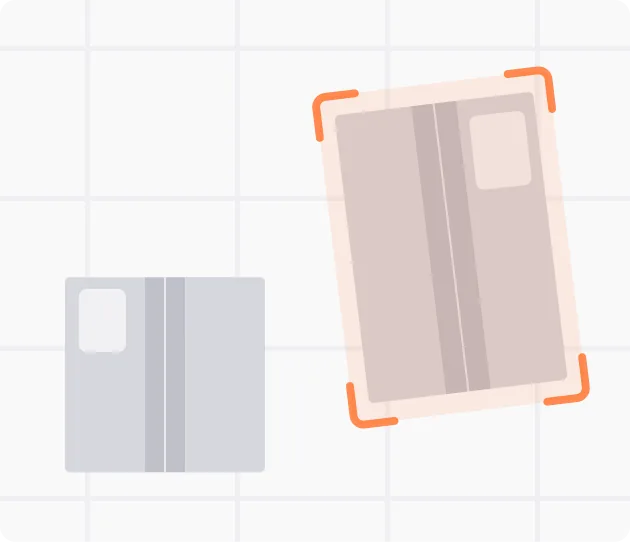
AI 視覺驅動的非定形對象位置辨識
從散落的箱子、皺摺的塑膠膜,到糾纏的繩索。即時掌握位置、方向與狀態,毋須人工逐一整列,機器人便能精準作業。
- 2
以自然語言為基礎的無程式碼介面
減少繁複的程式碼與示教過程,僅以自然語言與視覺化介面即可推進作業,讓現場負責人也能迅速修改並運作自動化工作流程。
- 3
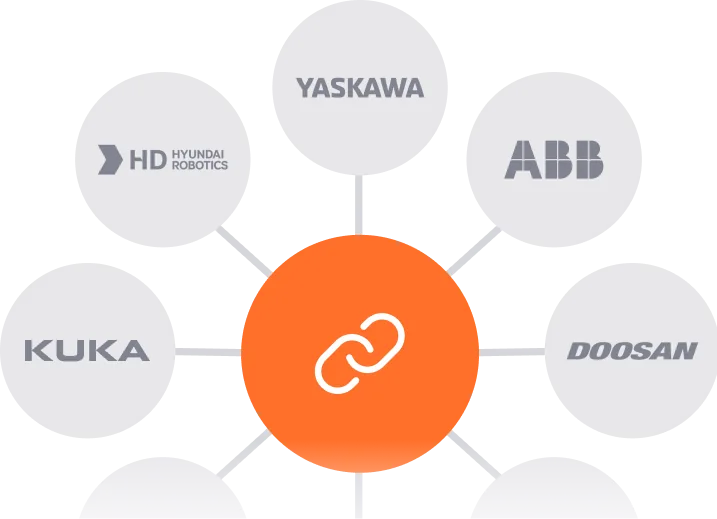
不受限制地連接各品牌機器人
即使機器人品牌不同,也能在單一環境中控制。無論新增機器人或更換既有設備,都能在同一平台上以一致的方式運作。
應用於各式製程的 AI 機器人陣容
AIVEX 以汽車、電池、精密零件、生技等各類產業的檢測對象為基準, 建構各產品專屬的 AI 檢測解決方案,並依現場條件套用外觀、尺寸、位置與表面瑕疵檢測。
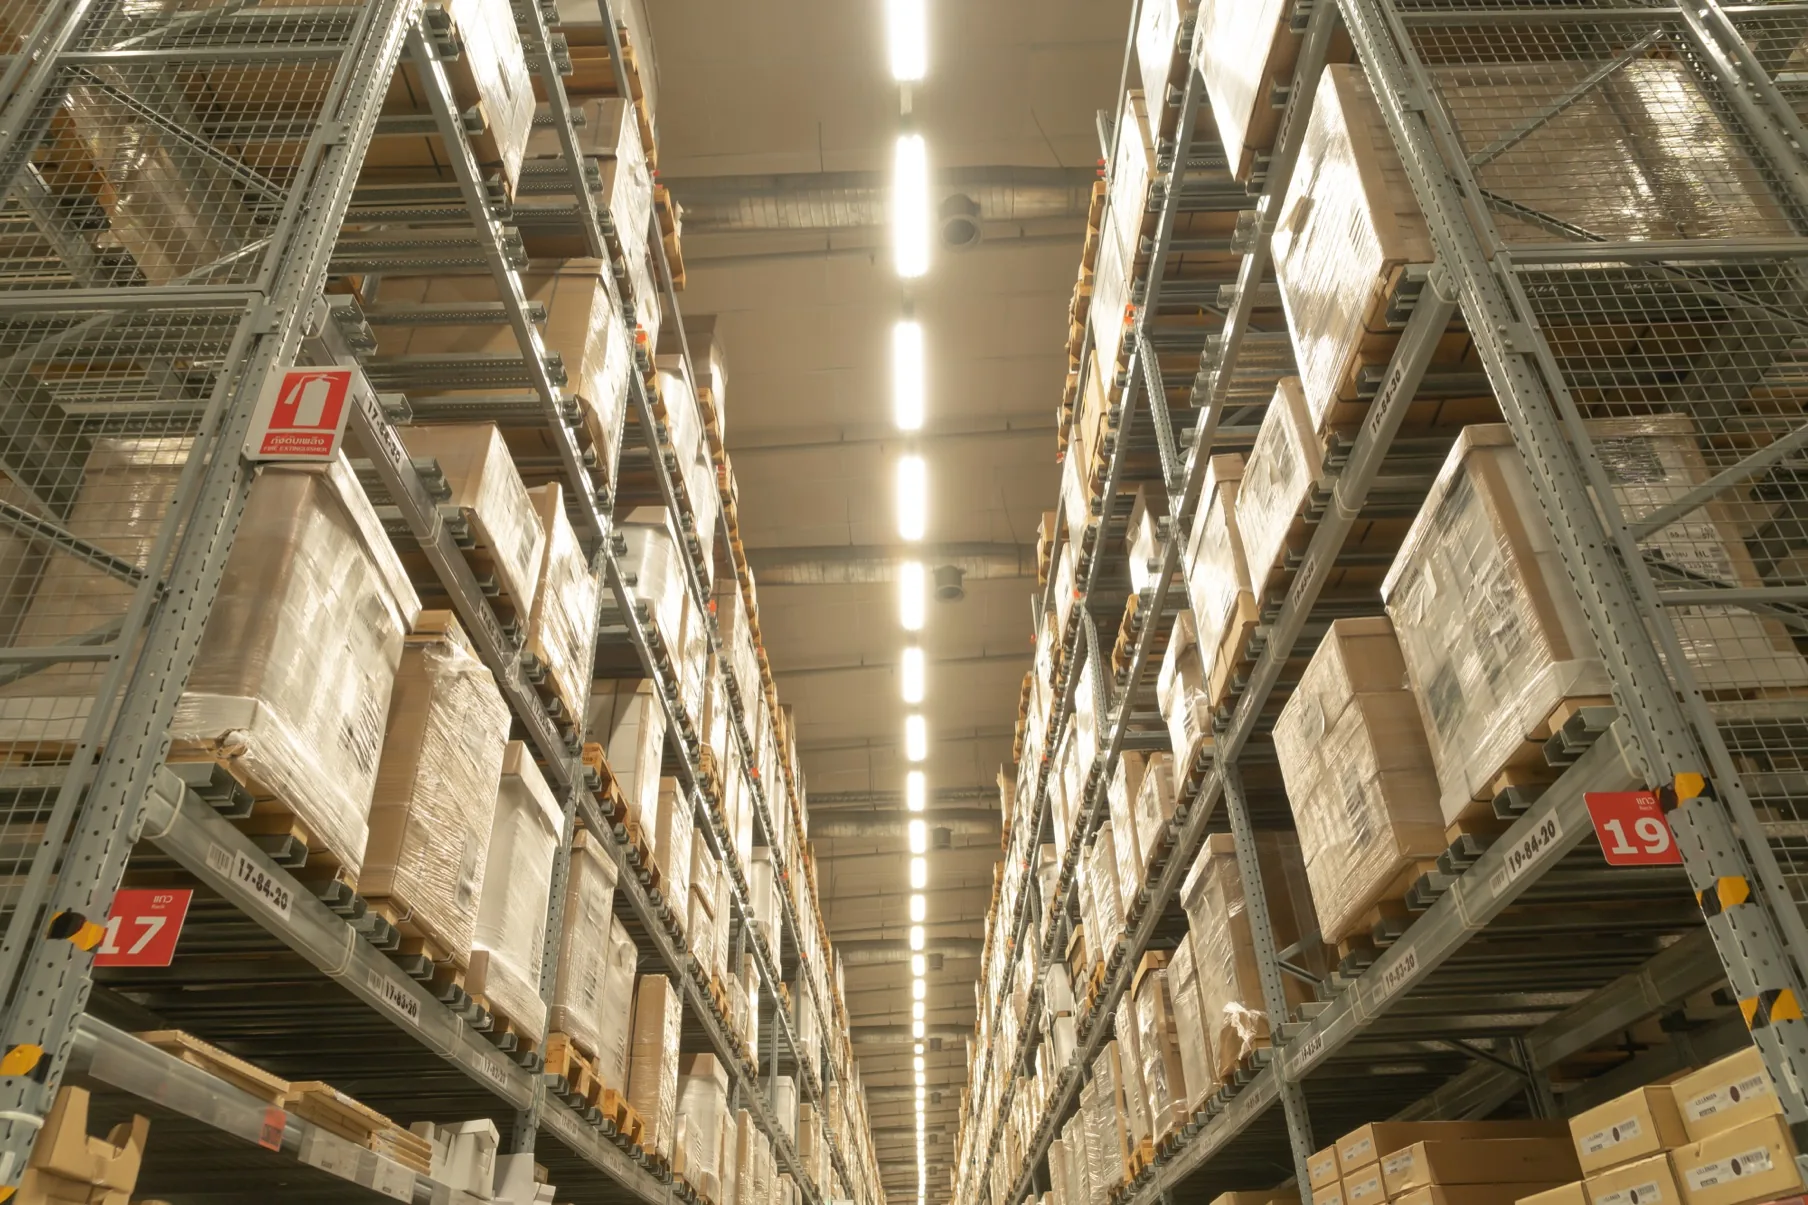
Palletizing · Depalletizing
超越一次性測試,以量產稼動率 為判斷基準的 PoC 流程
超越片面的畫面視覺辨識結果,分別量測實際機器人的動作成功率與例外狀況自動復原率,以驗證導入的可行性。
*標準 PoC 所需期程與範圍,將於現場資料診斷後經由協議階段確定。
- 1
製程診斷
檢視檢測對象、既有資料與產線環境, 評估可套用的系統。
- 2
單一產線 PoC
在代表性品項與單一產線上, 依自動化基準進行驗證。
- 3
試點運作
於指定產線學習並部署模型, 在實際檢測流程中確認運作性。
- 4
多產線擴展
將驗證過的基準擴展至多產線與多品項, 並將運作標準化。
請為 PoC 預先準備!
- 代表性樣品自動化對象產品的樣品
- 對象物資訊重量、尺寸、形狀、材質,以及取放時的注意事項
- 製程需求週期時間、產量、作業要求公差,以及自動化設備安裝佈局
- 部署環境依資安政策而定的部署環境需求(地端、網路隔離等)
現場應用案例
AIVEX 已在汽車、電池、精密零件、物流等各類製造現場,累積了檢測自動化與品質改善的實績。 歡迎依實際製程條件與運作資料,確認其應用成果。
Building Prism: Our In-House AI Code Review System
Our AI Platform Team currently uses “Prism,” an in-house code review system developed to ensure the stable operation of the AIVOps platform and maintain the quality of its codebase. In this article, we will share why we decided to build Prism, how the system was developed, and how we are using it today.
2026.09.10
How to Interpret Training Results Without a Model Expert
The need for an inspection model in a factory is never a one-time occurrence. New product lines are introduced, the types of defects that need to be detected increase, and equipment changes. Each time, someone has to review the training results and decide what to do next.
2026.08.27
[AI Robotics Field Notes (2)] What Role Should Reinforcement Learning Play in Robots?
Reinforcement learning once looked like the algorithm that would build robot policies from start to finish. We now use it in a different role — not as the lead, but as the corrector. This post lays out why that role is the right one, and how AIVEX's AI Robotics group actually puts it to use.
2026.08.25
FAQ
我們彙整了客戶在導入機器人解決方案前最常詢問的問題。
Q.以LLM為基礎控制機器人,現場操作人員即使完全不懂程式設計也能運作嗎?
是的,可以。無需操作複雜的機器人示教器(Teach Pendant),我們提供直觀的自然語言指令與基於模組的無程式碼(No-Code)介面。藉此,即使是完全沒有程式設計知識的現場負責人,也能自行配置機器人的作業序列並靈活進行修改。
Q.對工廠中已經安裝的機械手臂也能進行整合控制嗎?
是的,可以。即使是年限較舊的老型號機器人,我們也會事先診斷其可支援的通訊協定與I/O介面,制定最佳的聯動方案。無需全面更換現有設備,即可建構在同一平台上與最新系統一起進行整合控制的環境。
Q.在多品種生產線上,更換品號或新增品目時能夠靈活應對嗎?
是的,能夠應對。現有品號的切換可透過呼叫系統中預先註冊的配方(recipe)方式即時完成更換。即使新增品目,我們也會事先估算所需的資料量、再學習週期與成本,並進行設計,使現場實務人員能夠以最少的工時靈活應對。
Q.能與現有的PLC、MES、輸送帶系統聯動嗎?
是的,支援順暢聯動。我們標準支援EtherNet/IP、Modbus TCP、CC-Link等工業現場的主要通訊協定,可與現有的PLC、MES、輸送帶等無衝突地聯動,並能夠實現生產實績及品質資料連接的一體化整合。
Q.能夠滿足現有生產線的節拍時間(辨識、動作、抓取的總和)嗎?
是的,可以。我們會事先嚴格驗證將視覺辨識、機器人動作、夾爪抓取時間全部合算的整體循環時間(cycle time)。在此基礎上,配置最佳系統,以滿足客戶產線所要求的目標節拍時間。
Q.在散亂堆放(Random Bin)狀態下也能進行揀選嗎,還是必須進行整列供料?
是的,即使在散亂堆放狀態下也能進行無人揀選。對於隨機重疊或堆疊的對象物,也可透過基於3D視覺的散料揀選(Bin Picking)技術準確辨識並抓取。如果是可以平面整列供料的製程,僅憑2D視覺即可滿足,因此我們會根據現場的堆放狀態提出最高效的方案。