人の繊細で精巧な手作業を 代替するAIロボティクス
異なるメーカーのロボット制御と運用環境を完璧に統合します。 複雑な保守負担を軽減し、ビジョンから制御・運用までAIベースのワークフローで一括管理しましょう。
非定型の対象、異なるロボット、頻繁な環境変化… 自動化の導入をためらっていませんか?
製品、積載方法、設備構成、作業手順まで。現場は絶えず変化し、従来の自動化方式に新たな課題を生み出します。
- Pain 1
非定型対象の難しい 学習と認識の限界
ルールベースのシステムでは、箱、紐、ビニールなど形状が不規則な対象物を安定して認識することが困難です。
- Pain 2
異なるロボットメーカーごとの 制御の複雑さ
メーカーごとに異なるインターフェースと駆動方式は、現場導入と運用の難易度を飛躍的に高めます。
- Pain 3
作業条件の変化に伴う 再設定の負担
作業条件や積載パターンが変わるたびに、消耗的なティーチング(Teaching)と再プログラミングを繰り返さなければなりません。
- Pain 4
断片化したシステムと 拡張の難しさ
新規設備を導入するたびに個別の連携開発が必要となり、システムの保守と拡張が困難です。
AIビジョンから自然言語ベースの制御インターフェース そしてメーカー制約のない統合ロボット接続まで。
多次元のビジョン認識およびリアルタイムの物体把握はもちろん、複雑なコーディング(Teaching)過程のない自然言語モデルベースの便利な操作が可能であり、 ロボットのメーカーに関係なく一つの運用環境で容易なロボットソリューションの適用を提供します。
- 1
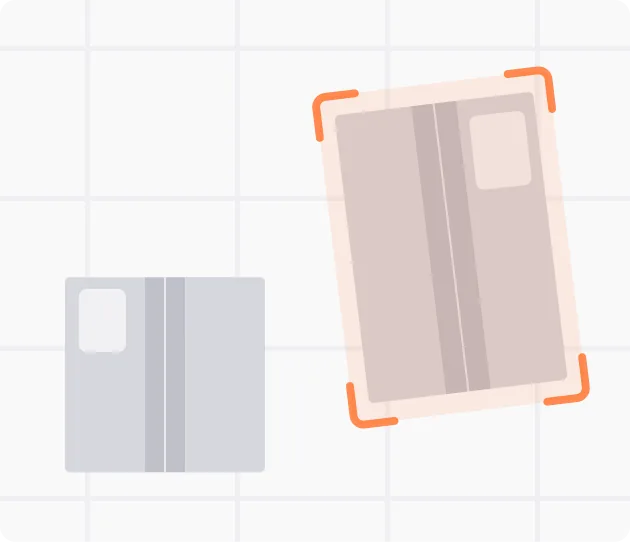
AIビジョンによる非定型対象の位置認識
散らばった箱から、しわの寄ったビニール、絡まった紐まで。位置や向き、状態をリアルタイムに把握し、人が直接整列させなくてもロボットが正確に作業します。
- 2
自然言語ベースのノーコードインターフェース
複雑なコードとティーチング過程を減らし、自然言語と視覚的なインターフェースだけで作業を進められるため、現場担当者も素早く自動化ワークフローを修正・運用できます。
- 3
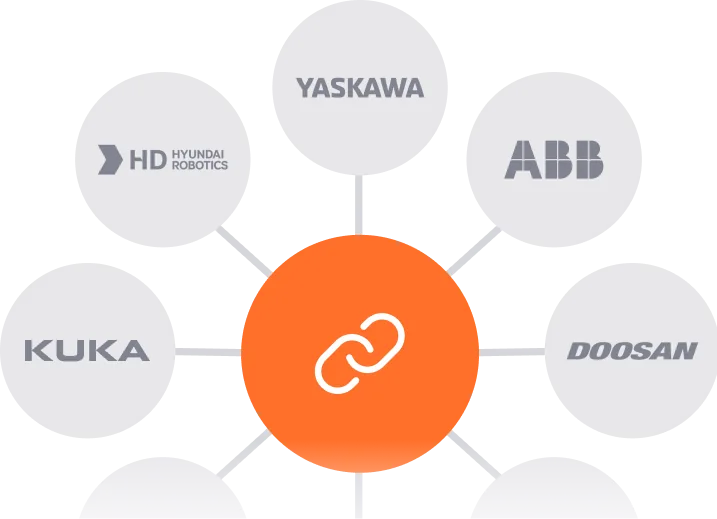
あらゆるブランドのロボットを制約なく接続
ロボットのブランドが異なっても、一つの環境で制御できます。新しいロボットを追加したり、既存設備を交換したりしても、同一のプラットフォーム上で一貫した方式で運用できます。
さまざまな工程に適用された AIロボティクスのラインアップ
アイベックスは、自動車、バッテリー、精密部品、バイオなど多様な産業の検査対象を基準に、 製品別のAI検査ソリューションを構成し、現場条件に合わせて外観・寸法・位置・表面欠陥の検査を適用します。
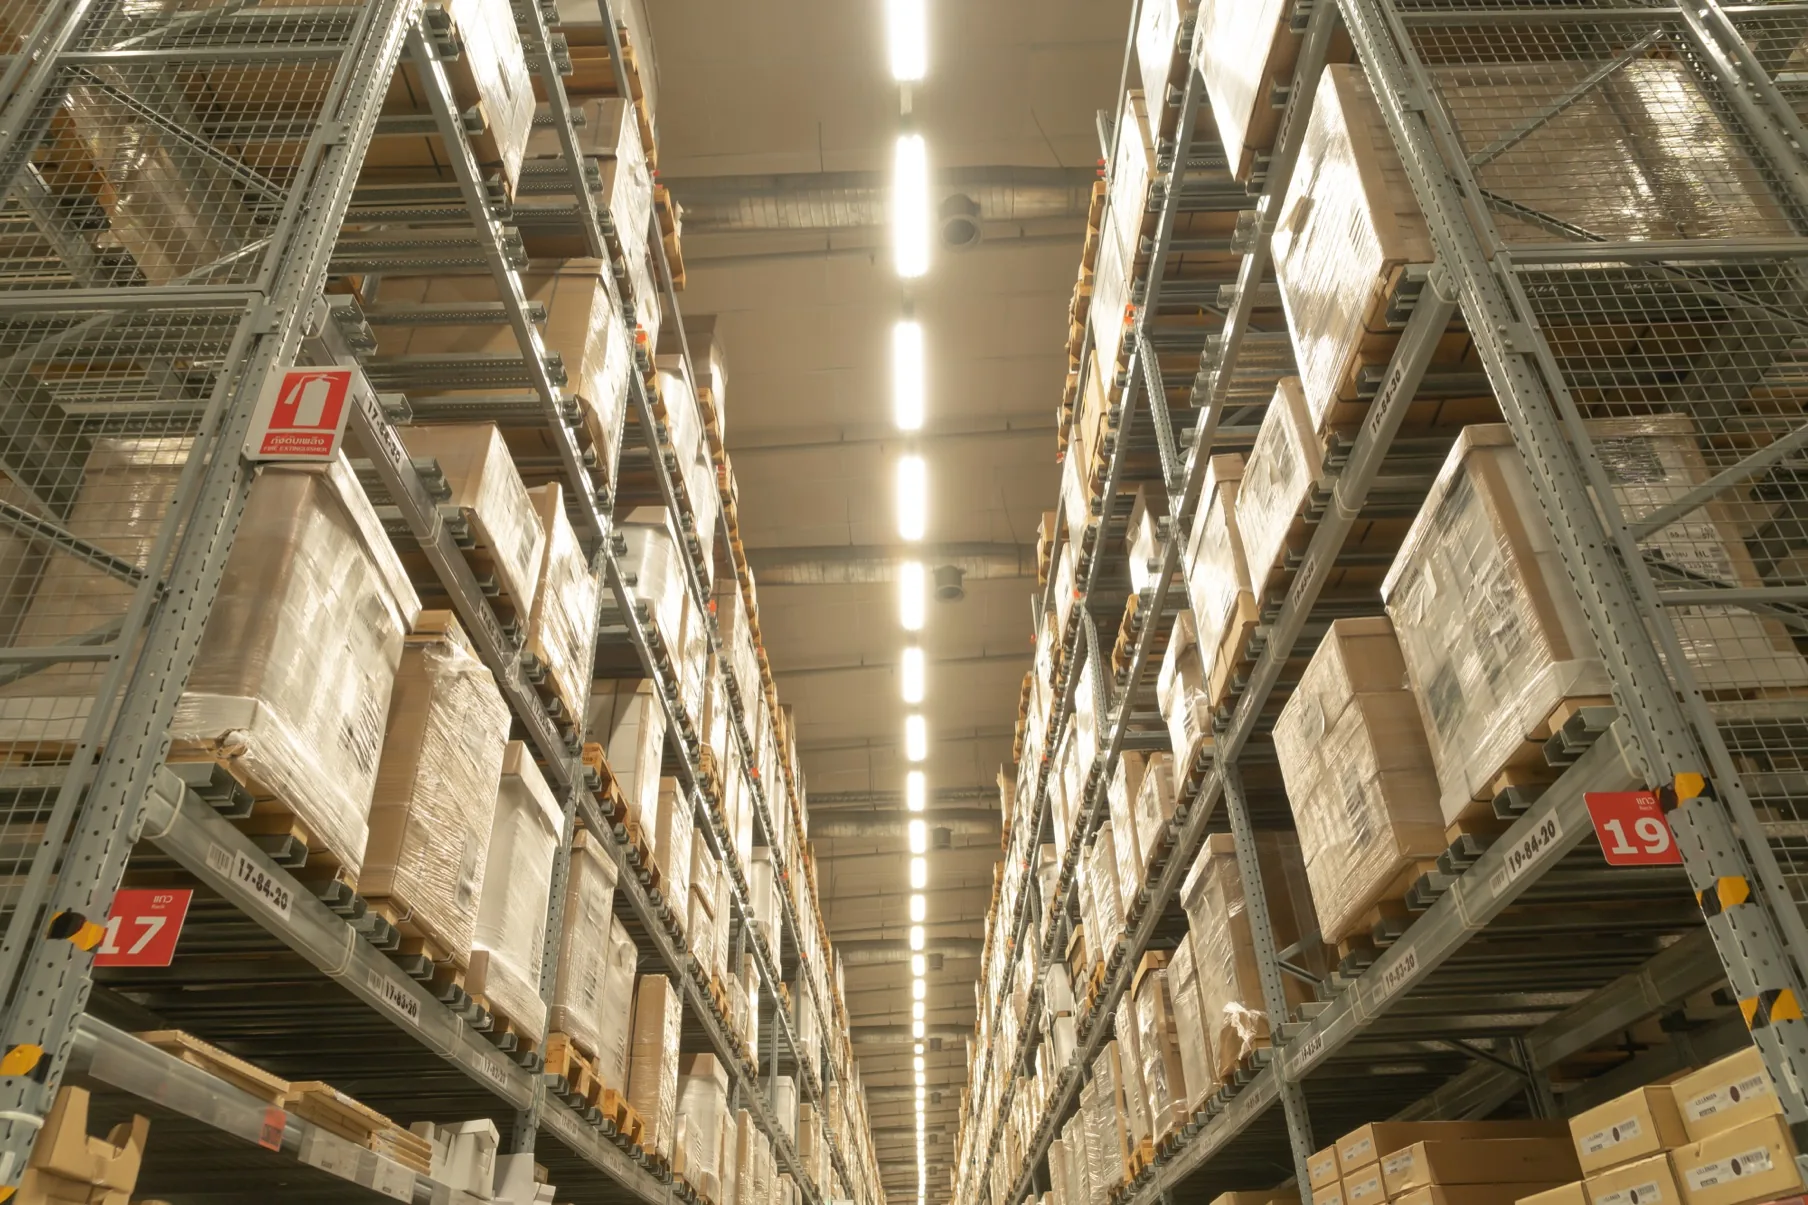
Palletizing · Depalletizing
一度きりのテストを超え、量産稼働率を 基準に判断するPoCプロセス
断片的な画面上のビジョン認識結果を超えて、実際のロボットの動作成功率と例外状況の自動復旧率を分離して測定し、導入の妥当性を検証します。
*標準的なPoCの所要期間および範囲は、現場データ診断後の合意ステップを通じて確定します。
- 1
工程診断
検査対象、保有データ、ライン環境を 点検し、適用するシステムを検討します。
- 2
単一ラインPoC
代表品目と単一ラインで自動化 基準に合わせて検証します。
- 3
パイロット運用
指定ラインにモデルを学習・展開し、実際の 検査フローで運用性を確認します。
- 4
複数ラインへの拡張
検証された基準を複数ラインと品目へ 拡張し、運用を標準化します。
PoCのためにご準備ください!
- 代表サンプル自動化対象製品のサンプル
- 対象物の情報重量、サイズ、形状、材質、取り扱い時の注意事項
- 工程要件サイクルタイム、生産量、作業要求公差、自動化設備の設置レイアウト
- 展開環境セキュリティポリシーに応じた展開環境の要件(オンプレミス、ネットワーク分離など)
現場適用事例
AIVEXは、自動車、バッテリー、精密部品、物流など多様な製造現場で検査自動化と品質改善の事例を築いてきました。 実際の工程条件と運用データをもとに、適用結果をご確認ください。
Building Prism: Our In-House AI Code Review System
Our AI Platform Team currently uses “Prism,” an in-house code review system developed to ensure the stable operation of the AIVOps platform and maintain the quality of its codebase. In this article, we will share why we decided to build Prism, how the system was developed, and how we are using it today.
2026.09.10
How to Interpret Training Results Without a Model Expert
The need for an inspection model in a factory is never a one-time occurrence. New product lines are introduced, the types of defects that need to be detected increase, and equipment changes. Each time, someone has to review the training results and decide what to do next.
2026.08.27
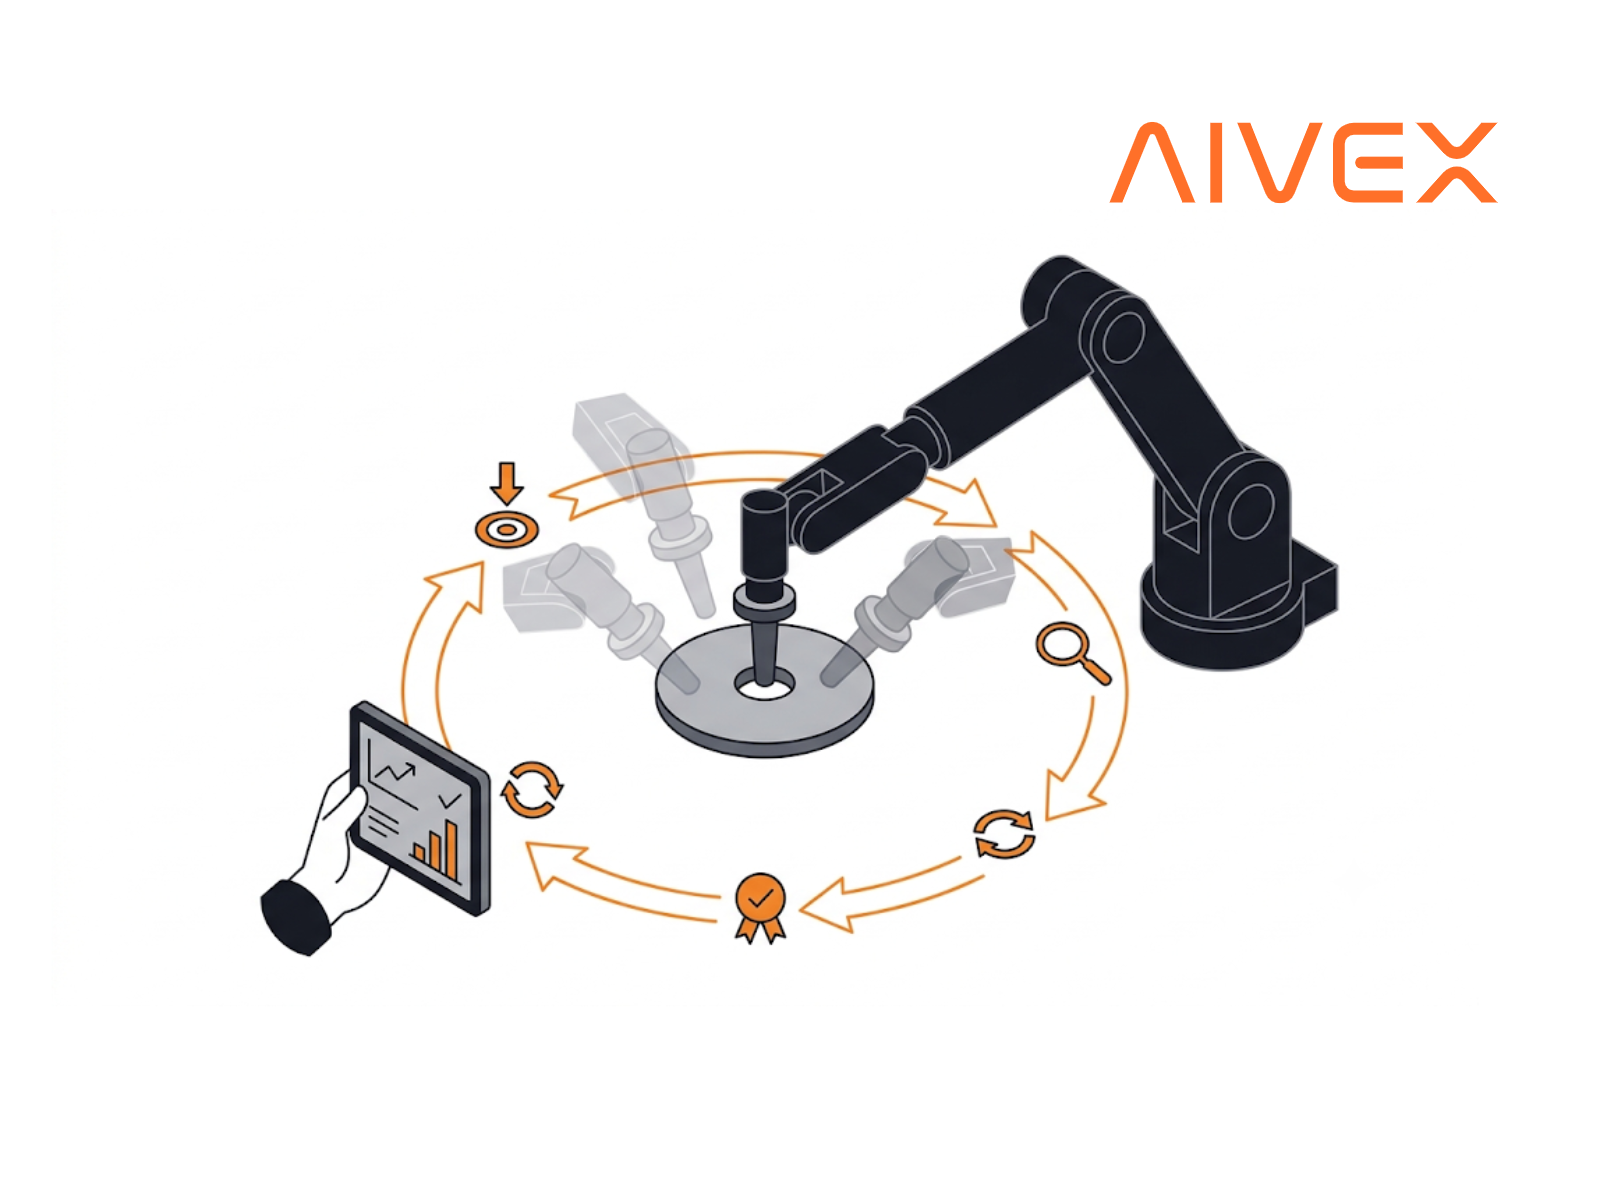
[AI Robotics Field Notes (2)] What Role Should Reinforcement Learning Play in Robots?
Reinforcement learning once looked like the algorithm that would build robot policies from start to finish. We now use it in a different role — not as the lead, but as the corrector. This post lays out why that role is the right one, and how AIVEX's AI Robotics group actually puts it to use.
2026.08.25
FAQ
ロボットソリューション導入前に、お客様から最も多くいただく質問をまとめました。
Q.LLMベースでロボットを制御すれば、現場の実務者がコーディングをまったく知らなくても運用できますか?
はい、可能です。複雑なロボットのティーチングペンダント(Teach Pendant)を扱う必要はなく、直感的な自然言語コマンドとブロックベースのノーコード(No-Code)インターフェースを提供します。これにより、コーディングの知識がまったくない現場担当者でも、ロボットの作業シーケンスを自ら構成し、柔軟に修正することができます。
Q.工場にすでに設置されているロボットアームも統合制御が可能ですか?
はい、可能です。年式の古い旧型ロボットであっても、対応可能な通信プロトコルとI/Oインターフェースを事前に診断し、最適な連携方法を策定します。既存設備を全面的に交換することなく、一つのプラットフォーム上で最新システムとともに統合制御できるよう構築いたします。
Q.多品種生産ラインで品番変更や新規品目の追加時に柔軟に対応できますか?
はい、対応可能です。既存品番の切り替えは、システムに事前登録されたレシピを呼び出す方式で即座に交換できます。新しい品目が追加される場合でも、必要なデータ量、再学習期間、コストを事前に算定し、現場実務者が最小限の工数で柔軟に対処できるよう設計します。
Q.既存のPLC、MES、コンベヤシステムと連携できますか?
はい、円滑な連携をサポートします。EtherNet/IP、Modbus TCP、CC-Linkなど産業現場の主要な通信プロトコルを標準でサポートし、既存のPLC、MES、コンベヤなどと衝突なく連携でき、生産実績および品質データの連携まで統合的に実現できます。
Q.既存生産ラインのタクトタイム(認識、モーション、グリッピングの合算)に合わせられますか?
はい、可能です。ビジョン認識、ロボットモーション、グリッパーの把持時間をすべて合算した全体のサイクルタイムを事前に厳格に検証します。これをもとに、お客様のラインで要求される目標タクトタイムを満たせるよう、最適なシステムを構成します。
Q.バラ積み(Random Bin)の状態でもピッキングが可能ですか、それとも整列供給が必須ですか?
はい、バラ積みの状態でも無人ピッキングが可能です。ランダムに重なったり積み上げられたりした対象物も、3Dビジョンベースのバラ積みピッキング(Bin Picking)技術により正確に認識して取り出すことができます。平面整列供給が可能な工程であれば2Dビジョンのみでも十分なため、現場の積載状態に合わせて最も効率的な方式をご提案します。