替代人工精细、精密手作的 AI 机器人技术
无缝整合不同厂商的机器人控制与运行环境。 减轻繁重的维护负担,以 AI 驱动的工作流,将从视觉到控制、运行的全流程一站式管理。
非定型对象、各异的机器人、频繁的环境变化…… 您还在为是否引入自动化而犹豫吗?
产品、堆叠方式、设备配置乃至作业顺序,现场始终在变化,不断为传统自动化方式带来新的挑战。
- Pain 1
非定型对象难学习、 识别受限
基于规则的系统难以稳定识别箱子、绳索、塑料薄膜等形状不规则的对象。
- Pain 2
不同机器人厂商 控制复杂
各厂商各异的接口与驱动方式,让现场落地与运行的难度成倍上升。
- Pain 3
作业条件变化带来的 重新设置负担
每当作业条件或堆叠模式发生变化,都需要反复进行耗时的示教(Teaching)与重新编程。
- Pain 4
系统碎片化、 扩展困难
每次引入新设备都需要单独开发对接,系统维护与扩展难度大。
从 AI 视觉到基于自然语言的控制界面, 再到不受厂商限制的一体化机器人连接。
不仅支持多维视觉识别与实时对象感知,还可基于自然语言模型便捷使用,免去复杂的编码(Teaching)过程, 并以一个与机器人厂商无关的统一运行环境,让机器人解决方案的应用轻松落地。
- 1
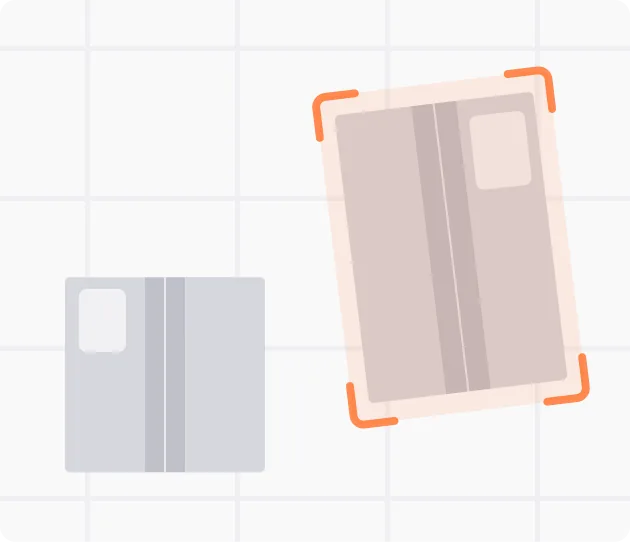
基于 AI 视觉的非定型对象位置识别
从散落的箱子到褶皱的薄膜、缠绕的绳索,实时掌握位置、方向与状态,无需人工整理,机器人即可精准作业。
- 2
基于自然语言的无代码界面
减少繁琐的代码与示教过程,仅凭自然语言与可视化界面即可推进作业,现场人员也能快速修改并运行自动化工作流。
- 3
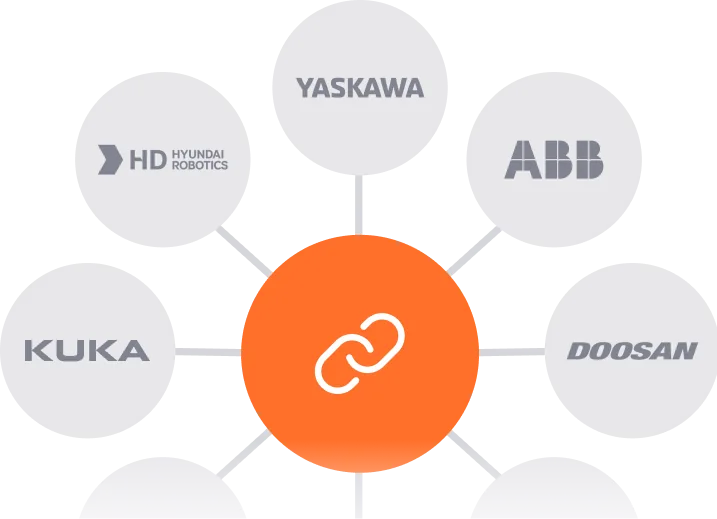
无障碍连接各品牌机器人
即使机器人品牌不同,也能在一个环境中统一控制。无论是新增机器人还是更换原有设备,都能在同一平台上以一致的方式运行。
应用于多样工序的 AI 机器人产品阵容
AIVEX 以汽车、电池、精密零部件、生物医药等多个行业的检测对象为依据, 按产品构建各自的 AI 检测解决方案,并结合现场条件应用外观、尺寸、位置与表面缺陷检测。
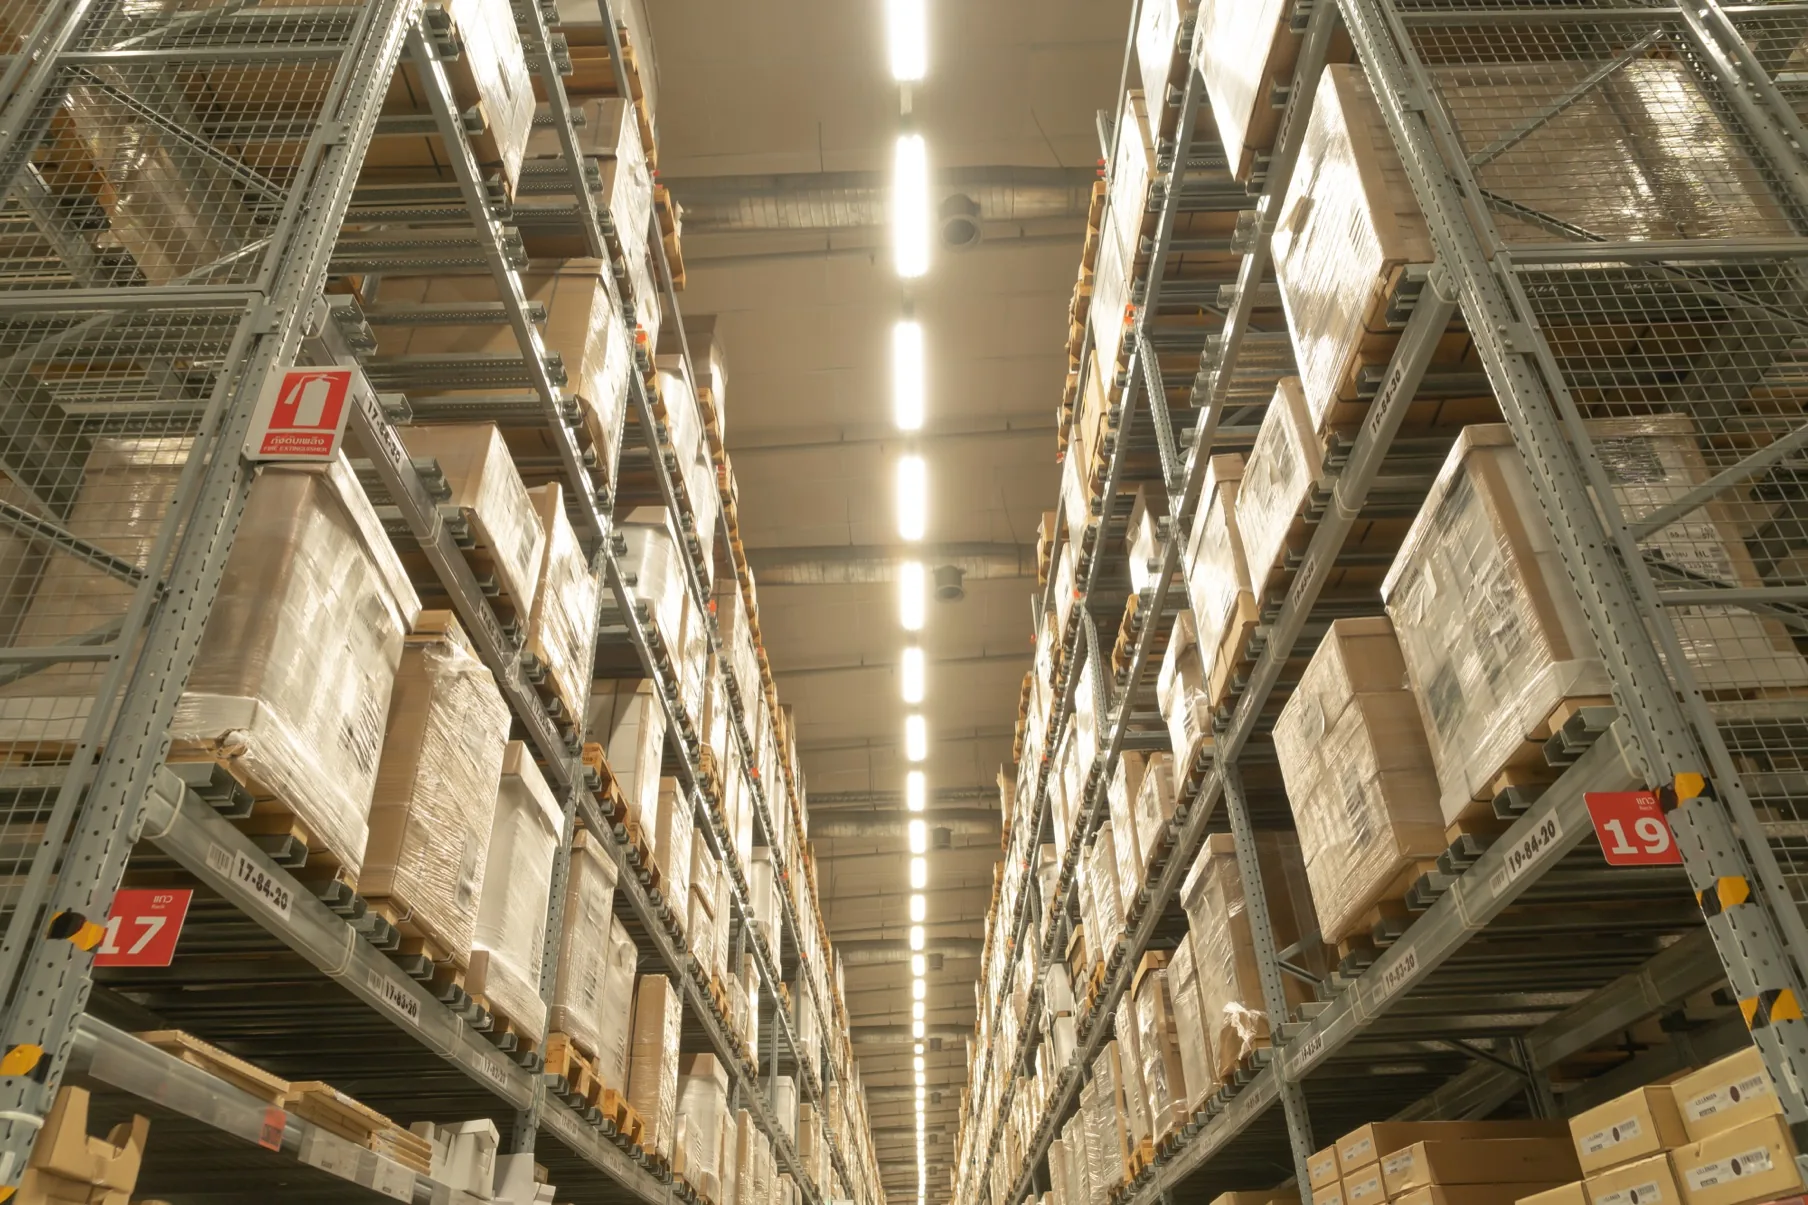
Palletizing · Depalletizing
超越一次性测试,以量产开工率 为判断标准的 PoC 流程
不止于屏幕上片面的视觉识别结果,而是分别测量实际机器人的动作成功率与异常情况自动恢复率,以验证引入的可行性。
*标准 PoC 周期与范围将在现场数据诊断后,通过协商阶段最终确定。
- 1
工序诊断
检查检测对象、现有数据与产线环境, 评审适用的系统。
- 2
单一产线 PoC
在代表性品类与单一产线上, 按自动化标准进行验证。
- 3
试点运行
在指定产线上训练并部署模型, 在实际检测流程中确认可运行性。
- 4
多产线扩展
将经过验证的标准扩展至多条产线与品类, 并实现运行标准化。
请为 PoC 做好准备!
- 代表性样品待自动化产品的样品
- 对象信息重量、尺寸、形状、材质及操作注意事项
- 工序要求节拍时间、产量、作业所需公差、自动化设备安装布局
- 部署环境依据安全策略的部署环境要求(本地部署、网络隔离等)
现场应用案例
AIVEX 已在汽车、电池、精密零部件、物流等多种制造现场,积累了检测自动化与质量提升的实践案例。 欢迎结合真实的工序条件与运行数据,了解应用成效。
Building Prism: Our In-House AI Code Review System
Our AI Platform Team currently uses “Prism,” an in-house code review system developed to ensure the stable operation of the AIVOps platform and maintain the quality of its codebase. In this article, we will share why we decided to build Prism, how the system was developed, and how we are using it today.
2026.09.10
How to Interpret Training Results Without a Model Expert
The need for an inspection model in a factory is never a one-time occurrence. New product lines are introduced, the types of defects that need to be detected increase, and equipment changes. Each time, someone has to review the training results and decide what to do next.
2026.08.27
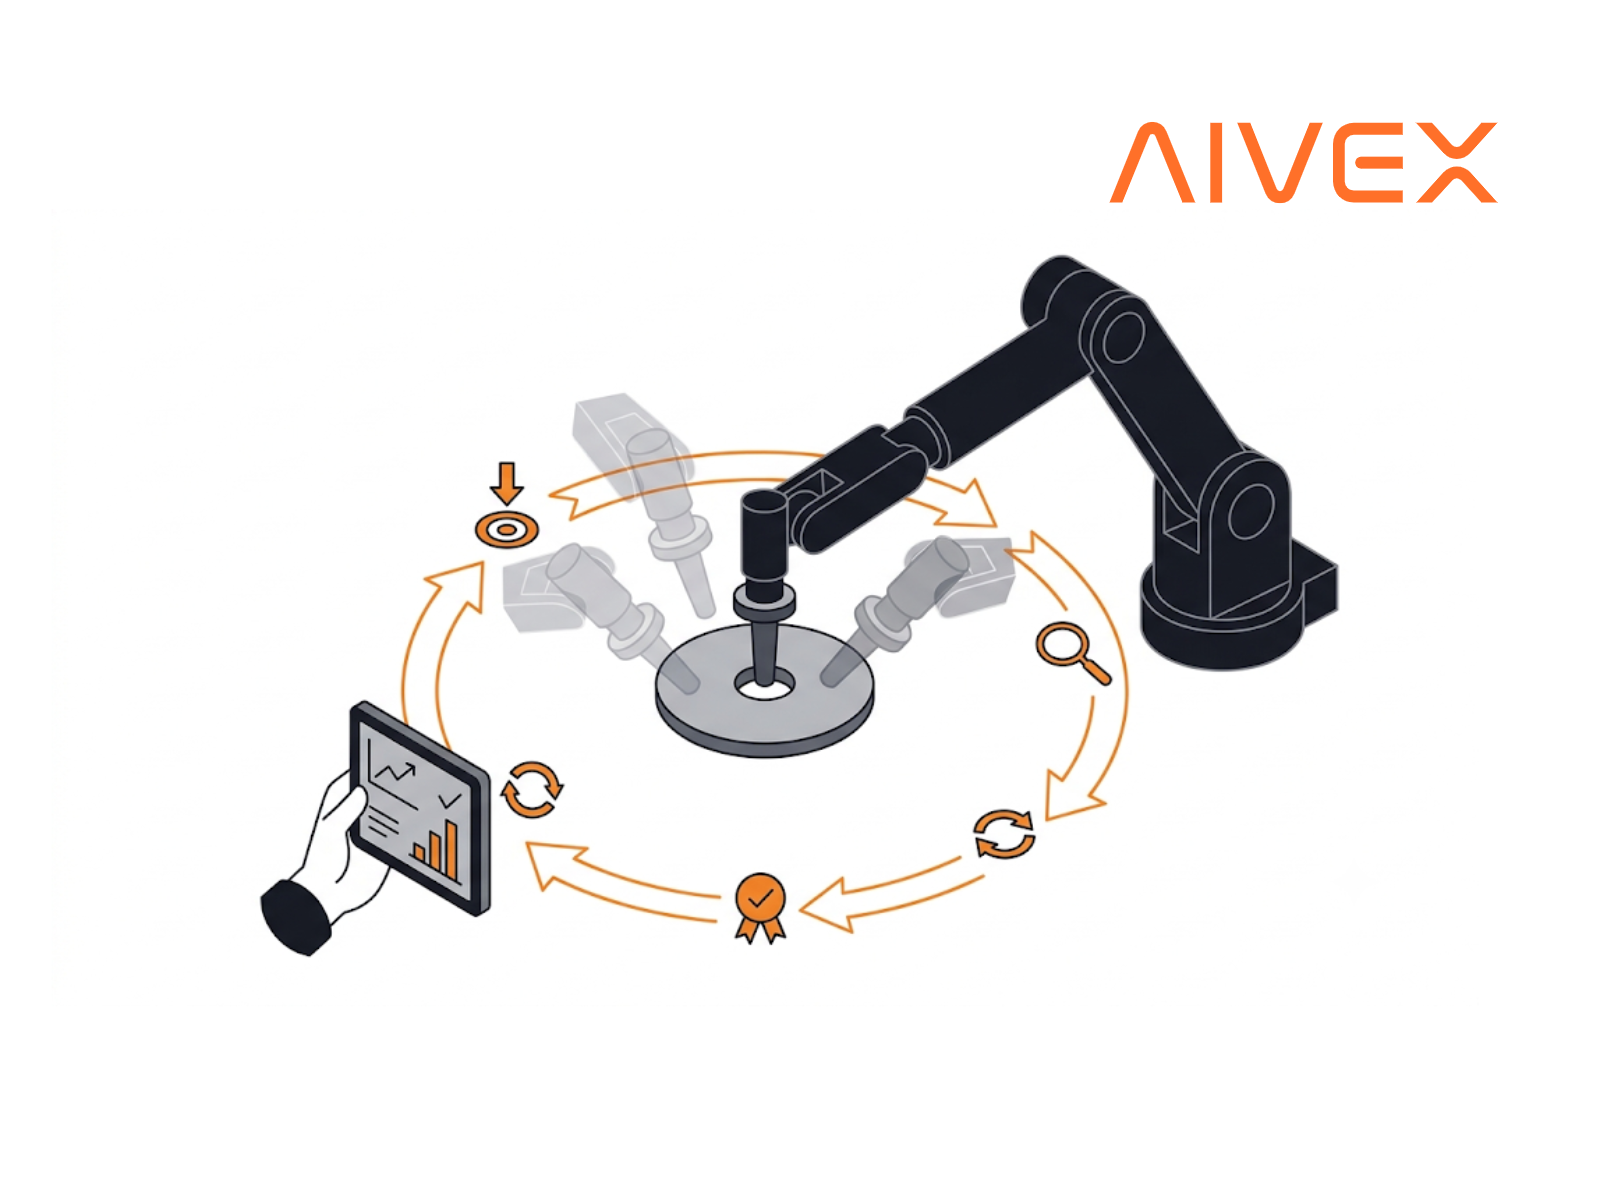
[AI Robotics Field Notes (2)] What Role Should Reinforcement Learning Play in Robots?
Reinforcement learning once looked like the algorithm that would build robot policies from start to finish. We now use it in a different role — not as the lead, but as the corrector. This post lays out why that role is the right one, and how AIVEX's AI Robotics group actually puts it to use.
2026.08.25
FAQ
我们整理了客户在引入机器人解决方案前最常提出的问题。
Q.基于LLM控制机器人,现场操作人员即使完全不懂编程也能运行吗?
是的,可以。无需操作复杂的机器人示教器(Teach Pendant),我们提供直观的自然语言指令和基于模块的无代码(No-Code)界面。借此,即使是完全没有编程知识的现场负责人,也能自行配置机器人的作业序列并灵活进行修改。
Q.对工厂中已经安装的机械臂也能进行集成控制吗?
是的,可以。即使是年限较旧的老型号机器人,我们也会事先诊断其可支持的通信协议和I/O接口,制定最优的联动方案。无需全面更换现有设备,即可构建在同一平台上与最新系统一起进行集成控制的环境。
Q.在多品种生产线上,更换品号或新增品目时能够灵活应对吗?
是的,能够应对。现有品号的切换可通过调用系统中预先注册的配方(recipe)方式即时完成更换。即使新增品目,我们也会事先估算所需的数据量、再学习周期和成本,并进行设计,使现场实务人员能够以最少的工时灵活应对。
Q.能与现有的PLC、MES、传送带系统联动吗?
是的,支持顺畅联动。我们标准支持EtherNet/IP、Modbus TCP、CC-Link等工业现场的主要通信协议,可与现有的PLC、MES、传送带等无冲突地联动,并能够实现生产业绩及质量数据连接的一体化集成。
Q.能够满足现有生产线的节拍时间(识别、动作、抓取的总和)吗?
是的,可以。我们会事先严格验证将视觉识别、机器人动作、夹爪抓取时间全部合算的整体循环时间(cycle time)。在此基础上,配置最优系统,以满足客户产线所要求的目标节拍时间。
Q.在散乱堆放(Random Bin)状态下也能进行拣选吗,还是必须进行整列供料?
是的,即使在散乱堆放状态下也能进行无人拣选。对于随机重叠或堆叠的对象物,也可通过基于3D视觉的散料拣选(Bin Picking)技术准确识别并抓取。如果是可以平面整列供料的工序,仅凭2D视觉即可满足,因此我们会根据现场的堆放状态提出最高效的方案。