KI-Robotik, die feinfühlige, präzise Handarbeit übernimmt
Robotersteuerungen und Betriebsumgebungen unterschiedlicher Hersteller, nahtlos integriert. Senken Sie den Wartungsaufwand und führen Sie alles – von der Bildverarbeitung über die Steuerung bis zum Betrieb – in einem einzigen KI-gestützten Workflow.
Unregelmäßige Objekte, unterschiedliche Roboter, häufige Umgebungswechsel … Zögern Sie bei der Automatisierung?
Produkte, Stapelmuster, Anlagenkonfigurationen und Arbeitsabläufe ändern sich laufend – und bestehende Automatisierung stößt auf neue Herausforderungen.
- Pain 1
Unregelmäßige Objekte sind schwer zu lernen und zu erkennen
Regelbasierte Systeme erkennen Objekte mit unregelmäßiger Form wie Kartons, Seile und Kunststofffolien nur schwer zuverlässig.
- Pain 2
Komplexe Steuerung über mehrere Roboterhersteller hinweg
Unterschiedliche Schnittstellen und Antriebskonzepte je Hersteller erschweren Einführung und Betrieb vor Ort erheblich.
- Pain 3
Umrüstaufwand bei wechselnden Arbeitsbedingungen
Bei jeder Änderung von Arbeitsbedingungen oder Stapelmustern müssen Teaching und Programmierung wiederholt werden.
- Pain 4
Fragmentierte Systeme und schwierige Erweiterung
Jede neue Anlage erfordert eigene Integrationsarbeit, was Wartung und Erweiterung des Systems erschwert.
Von KI-Bildverarbeitung über Steuerung in natürlicher Sprache bis zur herstellerunabhängigen Roboteranbindung.
Mehrdimensionale Bilderkennung und Objektverständnis in Echtzeit – dazu eine Bedienung auf Basis von Sprachmodellen, ohne aufwendiges Programmieren (Teaching) – verbunden mit einer einheitlichen, herstellerunabhängigen Betriebsumgebung: So wird die Einführung von Roboterlösungen einfach.
- 1
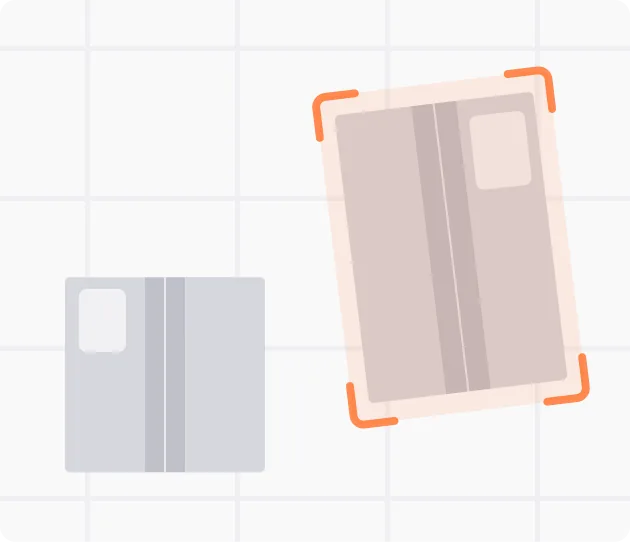
KI-bildbasierte Positionserkennung unregelmäßiger Objekte
Von verstreuten Kartons bis zu zerknitterter Folie und verhedderten Seilen – Position, Ausrichtung und Zustand werden in Echtzeit erfasst, sodass Roboter ohne manuelles Ausrichten präzise arbeiten.
- 2
No-Code-Oberfläche auf Basis natürlicher Sprache
Weniger komplexer Code und weniger Teaching; gearbeitet wird über natürliche Sprache und visuelle Oberflächen, sodass Bediener vor Ort Automatisierungsabläufe schnell anpassen und ausführen können.
- 3
Jede Robotermarke ohne Einschränkung anbinden
Roboter unterschiedlicher Marken lassen sich in einer Umgebung steuern. Ob Sie einen neuen Roboter ergänzen oder bestehende Anlagen ersetzen – der Betrieb bleibt auf derselben Plattform konsistent.
KI-Robotik-Portfolio für unterschiedlichste Prozesse
In Automobil, Batterie, Präzisionsteilen, Bio und weiteren Branchen konfiguriert AIVEX produktspezifische KI-Inspektionslösungen je Prüfobjekt und setzt Oberflächen-, Maß-, Positions- und Fehlerprüfung passend zu den Bedingungen vor Ort um.
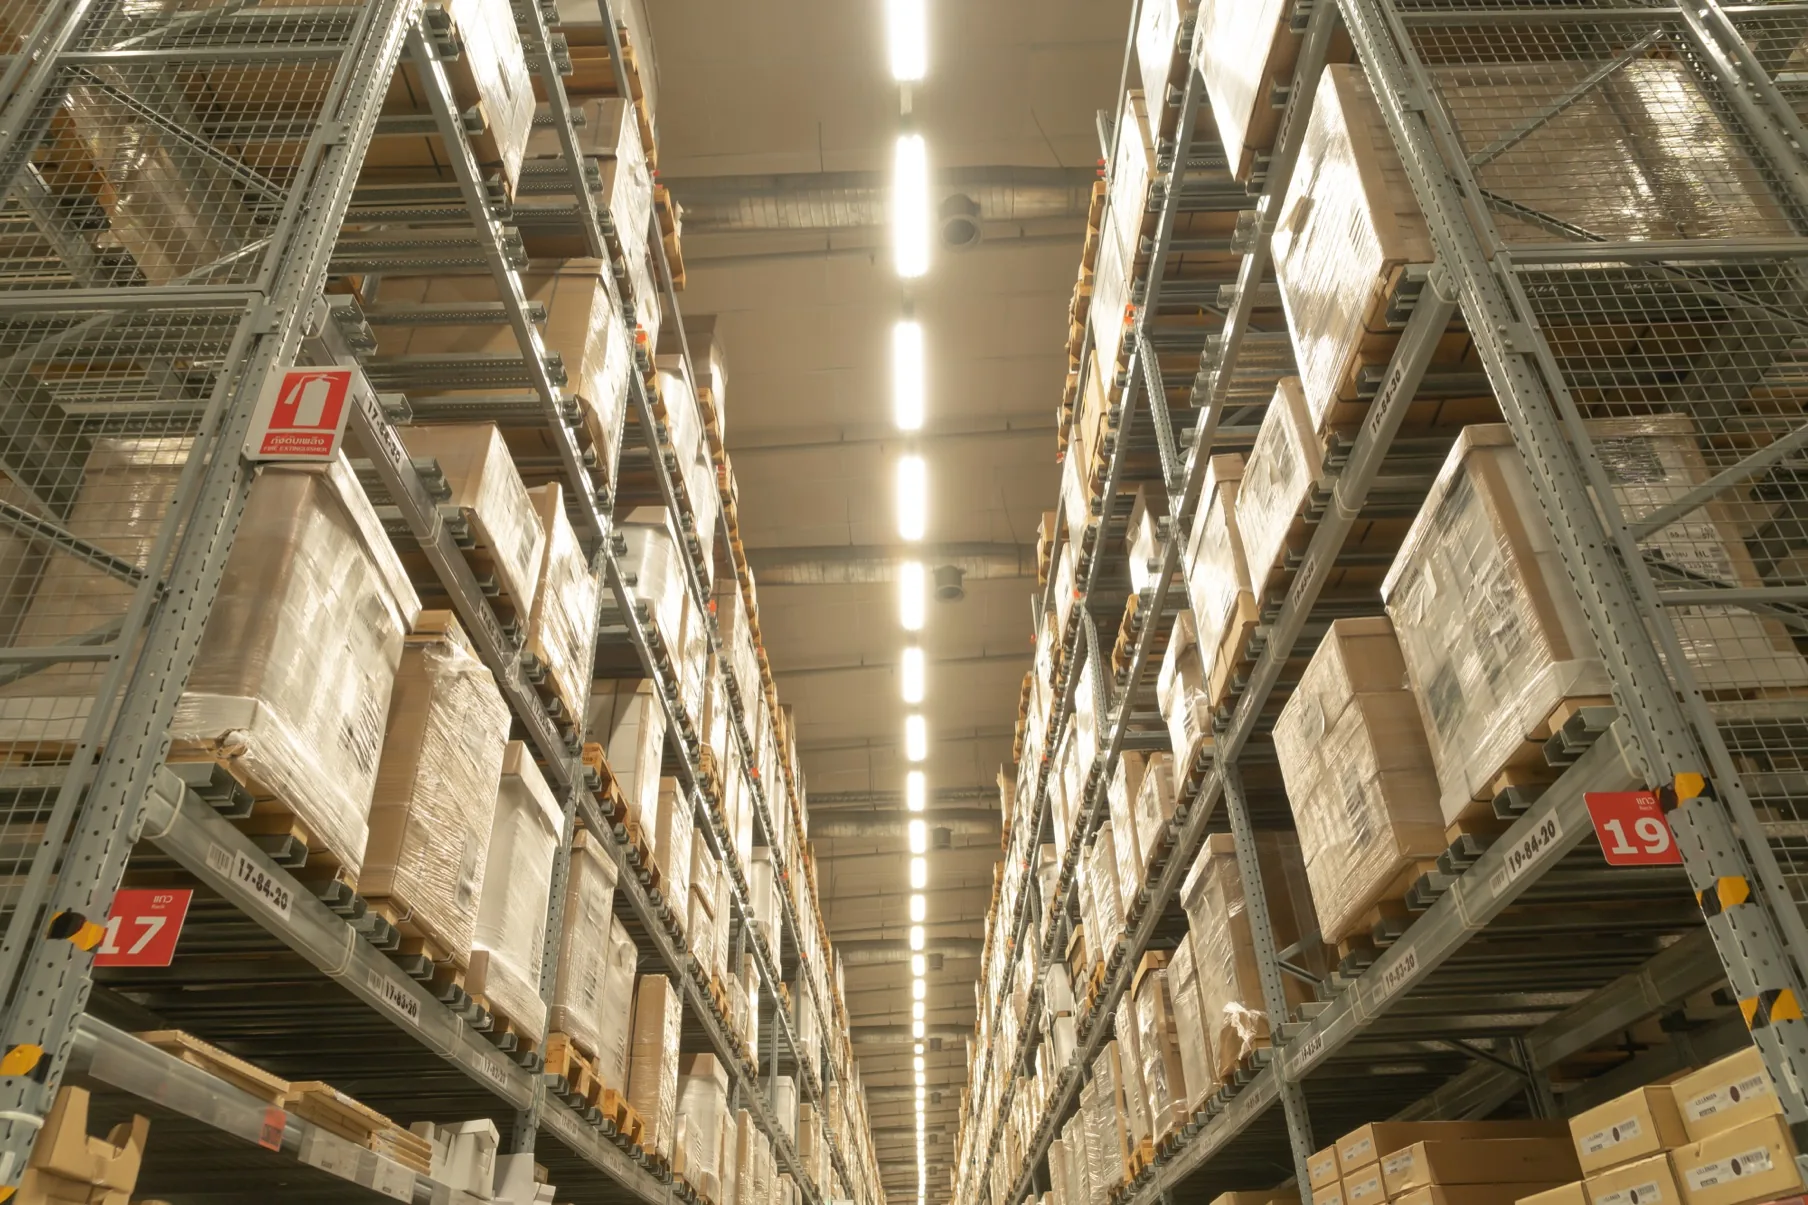
Palettieren · Depalettieren
Ein PoC-Prozess, der an der Verfügbarkeit in der Serie misst, nicht an einmaligen Tests
Über die Bilderkennungsergebnisse auf dem Bildschirm hinaus werden die tatsächliche Erfolgsquote des Roboters und die Quote der automatischen Fehlerbehebung getrennt gemessen, um die Einführbarkeit zu validieren.
*Dauer und Umfang des Standard-PoC werden nach der Datendiagnose vor Ort in einem Abstimmungsschritt festgelegt.
- 1
Prozessdiagnose
Prüfobjekt, verfügbare Daten und Linienumgebung werden geprüft, um das geeignete System festzulegen.
- 2
PoC an einer Linie
Validierung anhand der Automatisierungskriterien an einem repräsentativen Produkt und einer einzelnen Linie.
- 3
Pilotbetrieb
Modelle werden trainiert und an der festgelegten Linie ausgerollt, die Betriebstauglichkeit wird im realen Prüfablauf überprüft.
- 4
Ausweitung auf mehrere Linien
Validierte Kriterien werden auf mehrere Linien und Artikel übertragen, der Betrieb wird standardisiert.
Bitte bereiten Sie Folgendes für den PoC vor!
- Repräsentatives MusterMuster des Produkts, das automatisiert werden soll
- Angaben zum ObjektGewicht, Größe, Form, Material und Hinweise zur Handhabung
- ProzessanforderungenZykluszeit, Durchsatz, geforderte Toleranzen und Aufstellungslayout der Automatisierungsanlage
- Deployment-UmgebungAnforderungen an die Deployment-Umgebung gemäß Sicherheitsrichtlinie (On-Premises, abgeschottetes Netz usw.)
Anwendungsfälle aus der Praxis
AIVEX hat Prüfautomatisierung und Qualitätsverbesserung in Automobil, Batterie, Präzisionsteilen, Logistik und weiteren Fertigungsbereichen umgesetzt. Sehen Sie die Ergebnisse auf Basis realer Prozessbedingungen und Betriebsdaten.
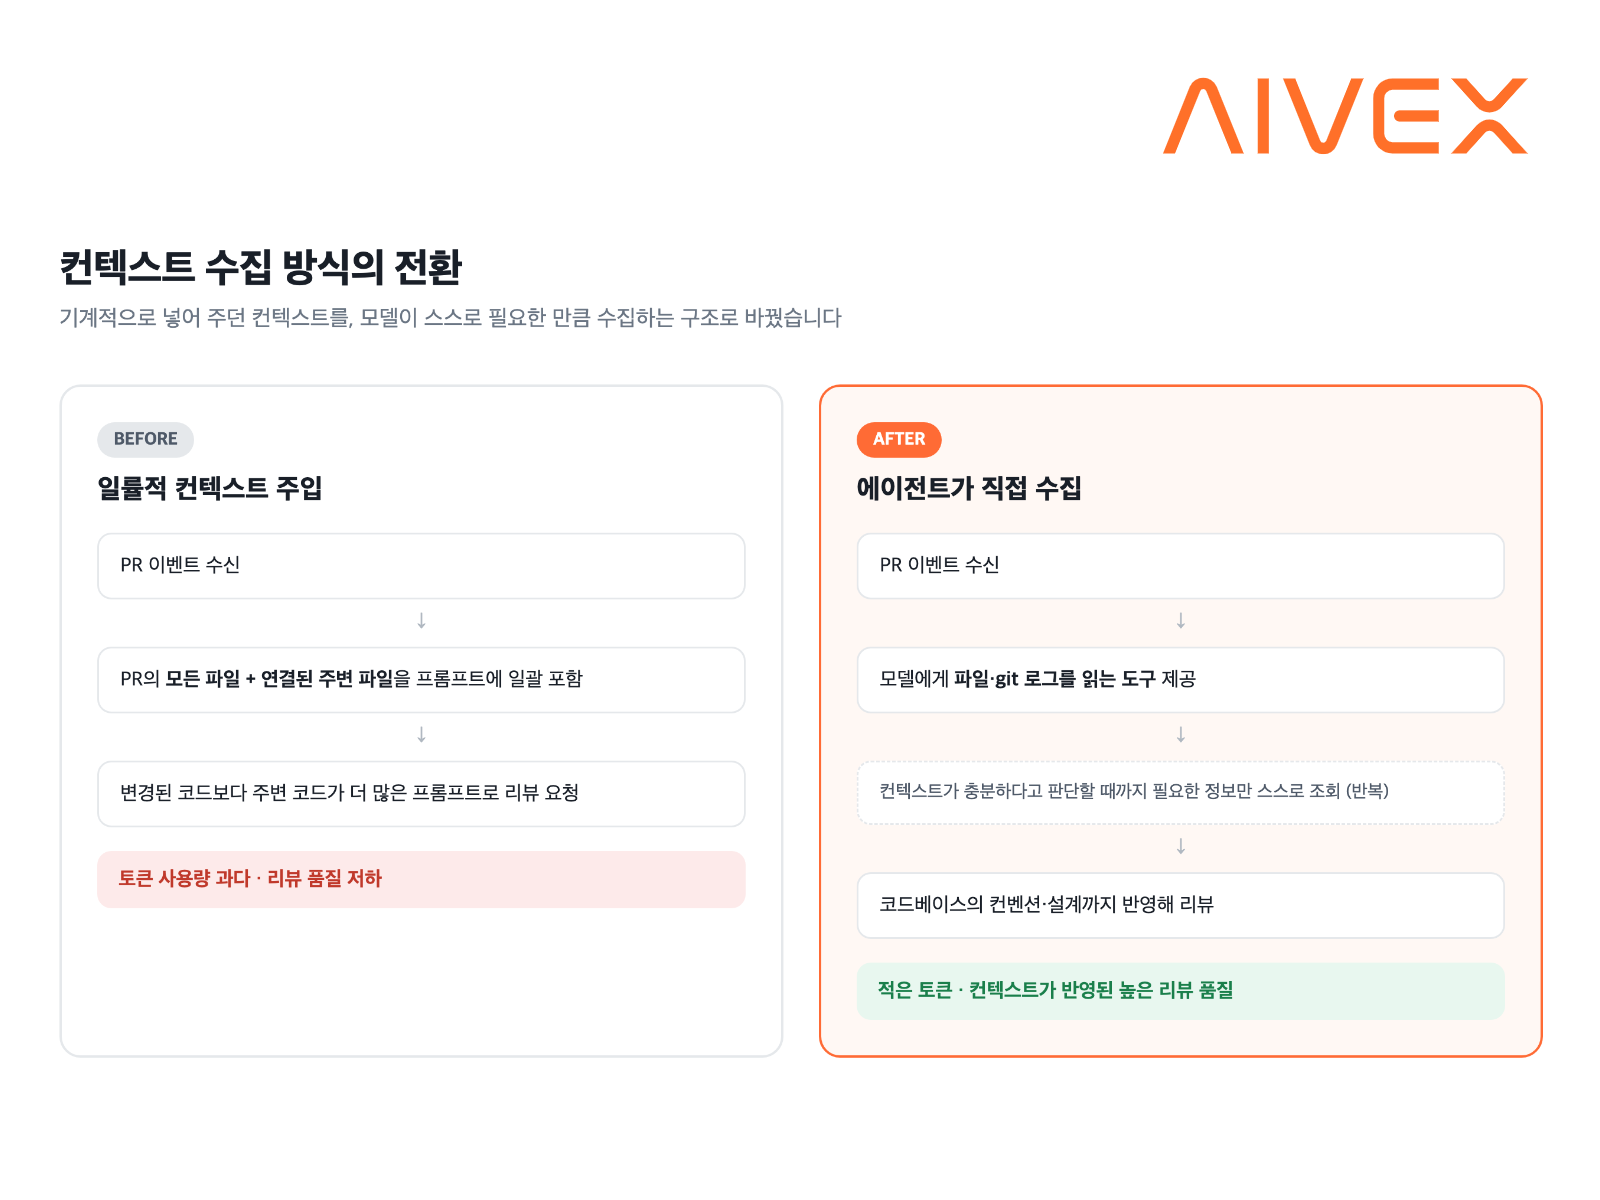
Building Prism: Our In-House AI Code Review System
Our AI Platform Team currently uses “Prism,” an in-house code review system developed to ensure the stable operation of the AIVOps platform and maintain the quality of its codebase. In this article, we will share why we decided to build Prism, how the system was developed, and how we are using it today.
2026.10.20
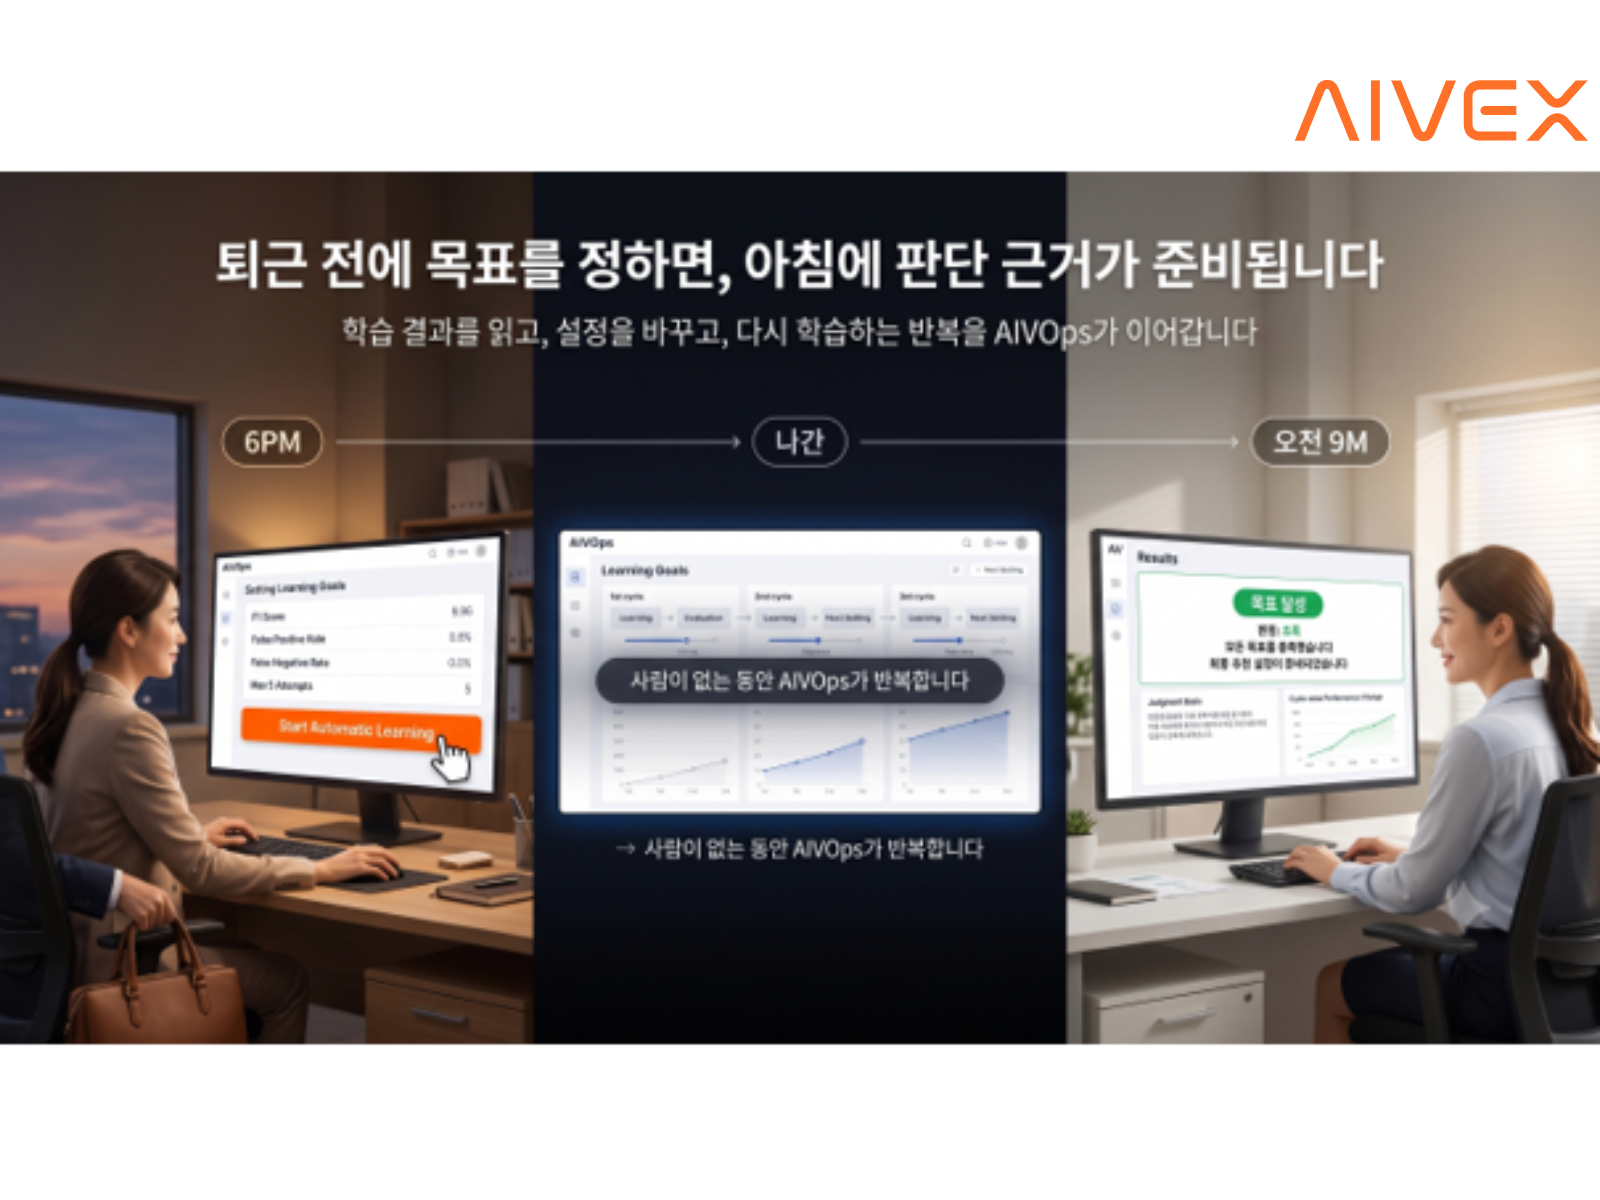
How to Interpret Training Results Without a Model Expert
The need for an inspection model in a factory is never a one-time occurrence. New product lines are introduced, the types of defects that need to be detected increase, and equipment changes. Each time, someone has to review the training results and decide what to do next.
2026.09.22
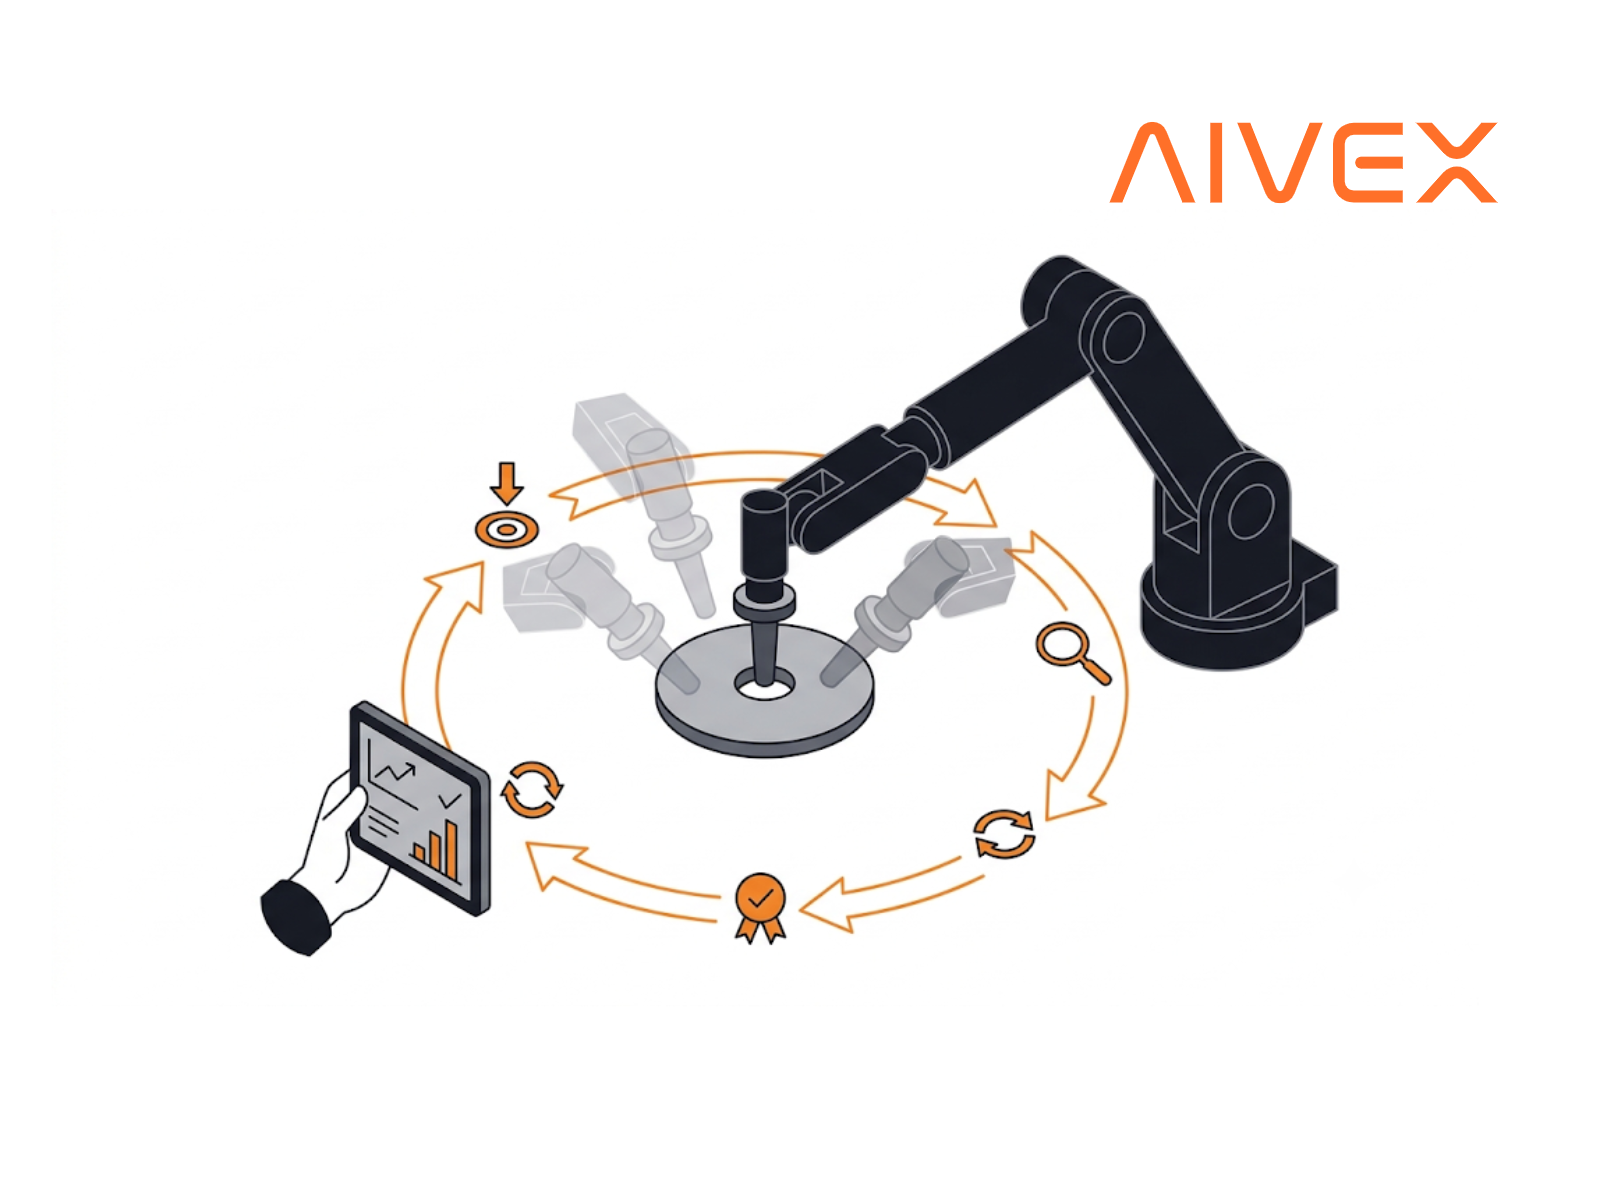
[AI Robotics Field Notes (2)] What Role Should Reinforcement Learning Play in Robots?
Reinforcement learning once looked like the algorithm that would build robot policies from start to finish. We now use it in a different role — not as the lead, but as the corrector. This post lays out why that role is the right one, and how AIVEX's AI Robotics group actually puts it to use.
2026.09.15
FAQ
Die häufigsten Fragen vor der Einführung einer Roboterlösung.
Q.If the robot is controlled based on an LLM, can field personnel operate it without any coding knowledge?
Yes, exactly. There is no need to handle complex robot teach pendants. We provide an intuitive natural language command system and a block-based No-Code interface. This allows field operators with absolutely zero coding background to easily configure, manage, and flexibly modify the robot's task sequences on their own.
Q.Is it possible to seamlessly integrate and control robot arms that are already installed in the factory?
Yes, it is possible. Even for older, legacy robots, we establish the optimal integration plan by diagnosing their supported communication protocols and I/O interfaces in advance. We can build an environment where legacy equipment is seamlessly integrated and controlled alongside the latest systems on a single platform, eliminating the need for a complete replacement.
Q.Can the system flexibly respond to part number changes or the addition of new items in high-mix production lines?
Yes, it is highly adaptable. Shifting between existing part numbers can be done instantly by calling up a pre-registered recipe within the system. When introducing new items, we proactively calculate the required data volume, retraining period, and costs, designing the system so that on-site personnel can manage updates flexibly with minimal operational effort.
Q.Can the system be integrated with our existing PLC, MES, and conveyor systems?
Yes, we support seamless integration. We natively support major industrial communication protocols such as EtherNet/IP, Modbus TCP, and CC-Link. This ensures collision-free integration with your existing PLCs, MES, and conveyors, while also comprehensively linking your production performance and quality data.
Q.Can you meet the Tact Time of our existing production line (including recognition, motion, and gripping)?
Yes, we can. We strictly verify the total cycle time in advance by calculating the combined duration required for vision recognition, robot motion, and gripper grasping. Based on this thorough assessment, we configure the optimal system to meet the target Tact Time required by your production line.
Q.Can picking be performed in a random bin state, or is aligned feeding mandatory?
Yes, unmanned picking is entirely possible even in a random bin state. By utilizing 3D vision-based Bin Picking technology, we can accurately recognize and pick up objects that are randomly overlapped or piled together. For processes that allow flat, aligned feeding, 2D vision is more than sufficient. We will propose the most efficient method tailored to the exact loading conditions of your site.
Eine Roboterlösung, die die Grenze zwischen Technologie und Fertigung aufhebt.
Auf Basis der Situation in Ihrer Fertigung, Ihrer Infrastruktur und Ihres Rollout-Ablaufs prüfen wir gemeinsam den PoC-Umfang und den Einführungseffekt – und vermeiden doppelte Investitionen.