
Sehen, lernen – der Roboter führt aus.
Bilderkennung, Arbeitsentscheidung und Robotersteuerung in einem Ablauf verbunden – damit aus Prüfergebnissen echte Automatisierung in der Fertigung wird.
Betrieb vor Ort
Robotersteuerung auf menschlichem Niveau durch die Fusion von Bildverarbeitung und Sensorik
Wir haben die Bilddaten um Kraft-/Drehmomentsensorik ergänzt. Von der KI abgeleitete Daten werden unmittelbar in präzise und sichere Roboterbewegungen umgesetzt – wie bei einem Menschen.
Begrenztes Objektverständnis, das sich nur auf einfache visuelle Informationen stützt
Bild- und physikalische Daten gleichzeitig in Echtzeit erfassen
Objektzustände dreidimensional erkennen und so die Entscheidungsgrundlage liefern
Eine Umgebung, die mehrere Robotermarken wie einen steuert – ohne Programmierung
Verwalten Sie Roboter unterschiedlicher Marken in einer Ansicht und geben Sie Bewegungen einfach in Alltagssprache vor.
 No-Code
Intuitive Robotersteuerung ohne Expertenwissen
- Arbeitsabläufe einfach per Drag-and-drop aus Blöcken zusammenstellen
- Vor dem realen Betrieb in der 3D-Ansicht prüfen und sicher validieren
- Bediener vor Ort legen Roboterbewegungen direkt fest, ohne zu programmieren
- Roboteraktionen entstehen aus Anweisungen in natürlicher Sprache
 Edge-Steuerung
Überall schlank einsetzbar, eigenständiger Betrieb auf einem stromsparenden PC
- Läuft auf einem kleinen PC, ohne teure Server oder Cloud-Anbindung
- Arbeitet zuverlässig auch an mobilen Einsatzorten mit begrenzter Stromversorgung und wenig Platz
 Integrierte Anlagensteuerung
Herstellerunabhängig, vollständig aus einer Ansicht gesteuert
- Nahtlose Integration von Roboterarmen, Kameras und Greifern verschiedener Marken
- Mehrere Robotermarken gleichzeitig steuern, ohne Vendor Lock-in
- Senkt die Kosten für Neuanlagen, weil vorhandene Hardware unverändert weitergenutzt wird
 Reinforcement Learning
Roboter, die sich wie Menschen bewegen – ohne Programmierung
- Ersetzt das aufwendige Roboter-Teaching, indem eine menschliche Vorführung nachgeahmt wird
- Erkennt Hindernisse in Echtzeit und findet eigenständig eine sichere Bahn
- Der Roboter entwickelt seine Bewegung selbst weiter, für immer präzisere Arbeit
- No-Code
Intuitive Robotersteuerung ohne Expertenwissen
- Arbeitsabläufe einfach per Drag-and-drop aus Blöcken zusammenstellen
- Vor dem realen Betrieb in der 3D-Ansicht prüfen und sicher validieren
- Bediener vor Ort legen Roboterbewegungen direkt fest, ohne zu programmieren
- Roboteraktionen entstehen aus Anweisungen in natürlicher Sprache

- Edge-Steuerung
Überall schlank einsetzbar, eigenständiger Betrieb auf einem stromsparenden PC
- Läuft auf einem kleinen PC, ohne teure Server oder Cloud-Anbindung
- Arbeitet zuverlässig auch an mobilen Einsatzorten mit begrenzter Stromversorgung und wenig Platz

- Integrierte Anlagensteuerung
Herstellerunabhängig, vollständig aus einer Ansicht gesteuert
- Nahtlose Integration von Roboterarmen, Kameras und Greifern verschiedener Marken
- Mehrere Robotermarken gleichzeitig steuern, ohne Vendor Lock-in
- Senkt die Kosten für Neuanlagen, weil vorhandene Hardware unverändert weitergenutzt wird

- Reinforcement Learning
Roboter, die sich wie Menschen bewegen – ohne Programmierung
- Ersetzt das aufwendige Roboter-Teaching, indem eine menschliche Vorführung nachgeahmt wird
- Erkennt Hindernisse in Echtzeit und findet eigenständig eine sichere Bahn
- Der Roboter entwickelt seine Bewegung selbst weiter, für immer präzisere Arbeit

Automatisierung in der Fertigung, die sieht, entscheidet und sofort handelt
Je anspruchsvoller der Prozess – je präziser Sehen und Bewegung sein müssen –, desto stärker zeigt sich die kombinierte KI- und Roboterkompetenz von AIVot.
- 1
Bildgeführtes Pick-and-Place / Montage
Erkennt Position und Zustand des Objekts per Kamera und weist den Roboter an, die Aufgabe auszuführen.

- 2
Bildbasierte Situationsbewertung
Statt lediglich Greifpositionen zu ermitteln, bewerten KI-Algorithmen den Prozesszustand und lassen den Roboter auf Grundlage dieser Bewertung arbeiten.

- 3
VLA-basierte Robotersteuerung
Ein VLA-Foundation-Model trainiert das Robotermodell mit wenigen Daten aus der Fertigung, während Reinforcement Learning die Genauigkeit nach der Einführung fortlaufend verfeinert.


Von der Erkennung bis zur Hardwaresteuerung – das Ökosystem, das AIVot vervollständigt
Vision-Kameras, KI-Modelle und Betriebsdaten greifen mit dem Roboterarm perfekt ineinander – wie ein einziger Organismus.

Augen, die die Fertigung lesen
- Erkennt Objekte unterschiedlicher Form und Größe in Echtzeit.
- Bestimmt exakte Positionen und liefert dem Roboter visuelle Informationen.
- (innerhalb von ±0,5 mm) Ermöglicht hochpräzise Montageautomatisierung ohne jede Fehlertoleranz.
- (innerhalb von ±5 mm) Führt Pick-and-Place schnell und zuverlässig für Ladung unterschiedlicher Größe und Form aus.
Augen, die die Fertigung lesen
- Erkennt Objekte unterschiedlicher Form und Größe in Echtzeit.
- Bestimmt exakte Positionen und liefert dem Roboter visuelle Informationen.
- (innerhalb von ±0,5 mm) Ermöglicht hochpräzise Montageautomatisierung ohne jede Fehlertoleranz.
- (innerhalb von ±5 mm) Führt Pick-and-Place schnell und zuverlässig für Ladung unterschiedlicher Größe und Form aus.

Berechnet und lernt die optimale Aktion
- Die KI klassifiziert und erkennt auch gemischte Teile (Mixed SKU) intelligent.
- Auto-Kalibrierung, die Kamera- und Roboterposition automatisch abgleicht.
- Findet eigenständig die beste Bewegungsbahn, lernt weiter und entwickelt sich fort.

Präzise Ausführung, abgestimmt auf die Fertigung
- Korrigiert die Roboterbewegung in Echtzeit anhand dessen, was die Kamera sieht.
- Individuell ausgelegte Roboterhände (Greifer), passend zu Arbeitsumgebung und Objektform.
Anwendungsfälle aus der Praxis
AIVEX hat Prüfautomatisierung und Qualitätsverbesserung in Automobil, Batterie, Präzisionsteilen, Logistik und weiteren Fertigungsbereichen umgesetzt. Sehen Sie die Ergebnisse auf Basis realer Prozessbedingungen und Betriebsdaten.
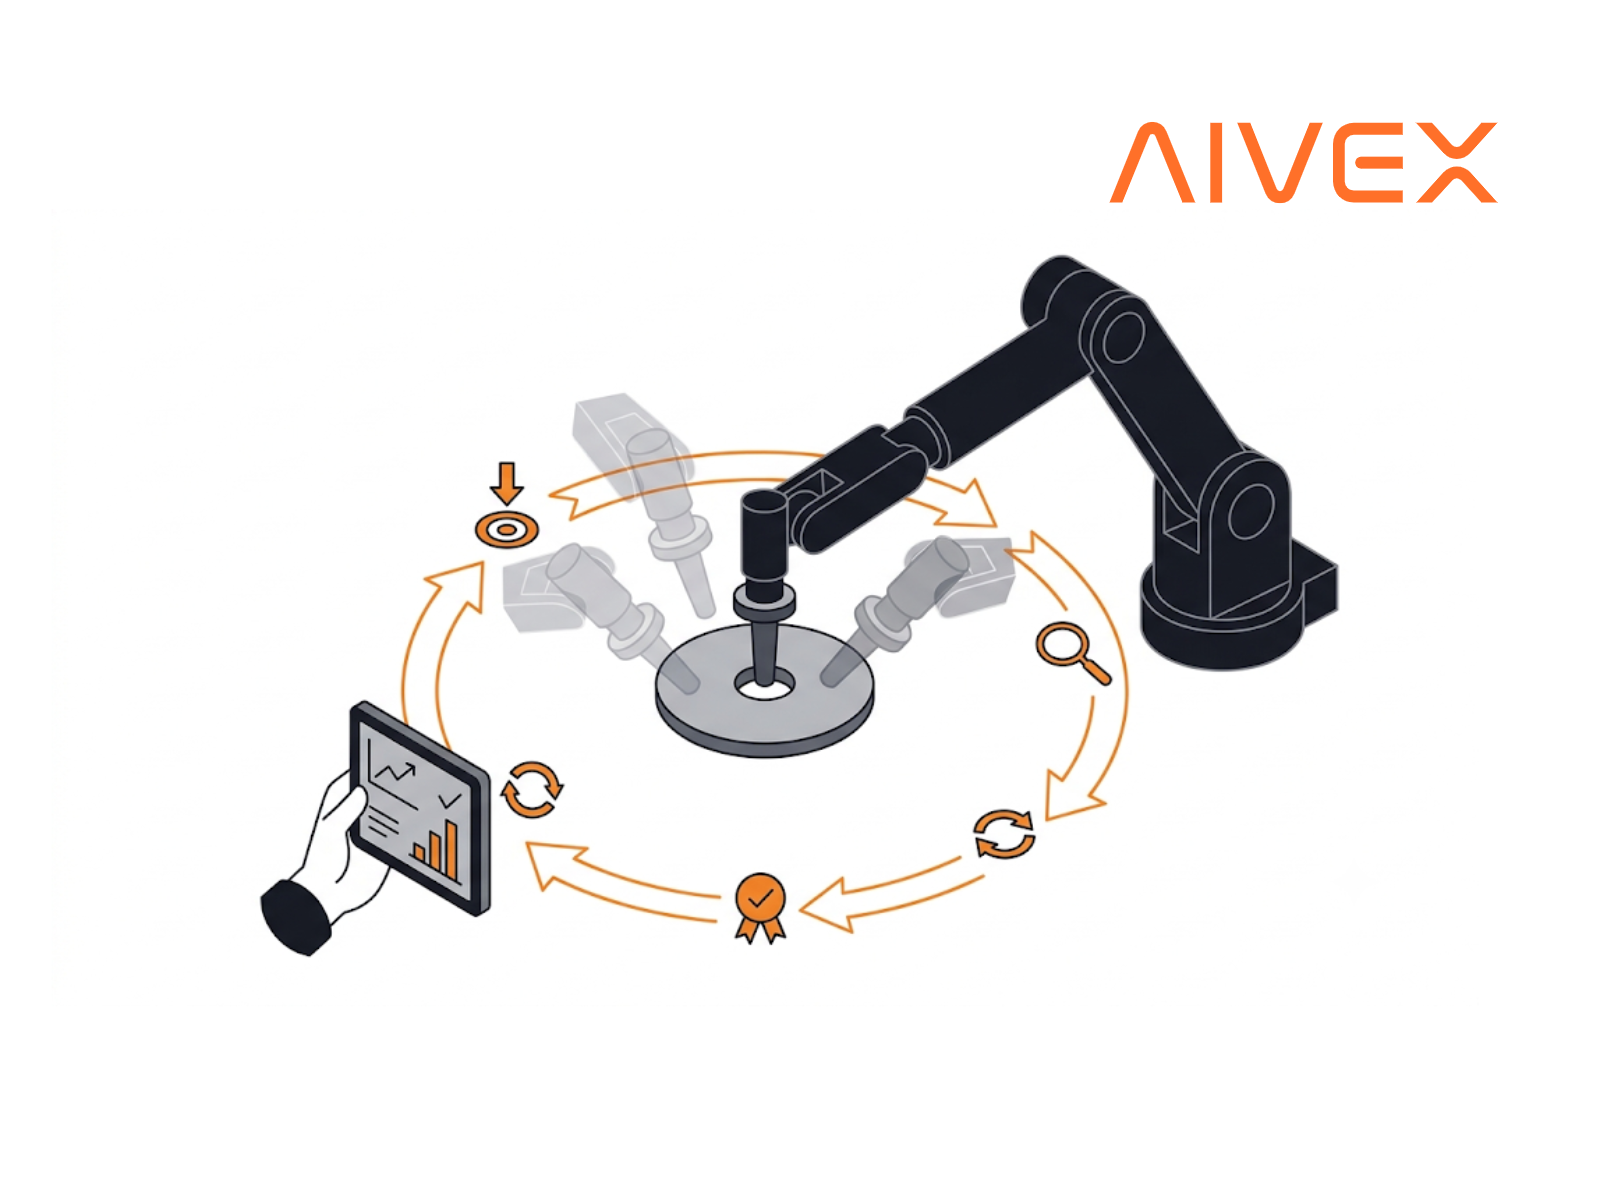
[AI Robotics Field Notes (2)] What Role Should Reinforcement Learning Play in Robots?
Reinforcement learning once looked like the algorithm that would build robot policies from start to finish. We now use it in a different role — not as the lead, but as the corrector. This post lays out why that role is the right one, and how AIVEX's AI Robotics group actually puts it to use.
2026.09.15
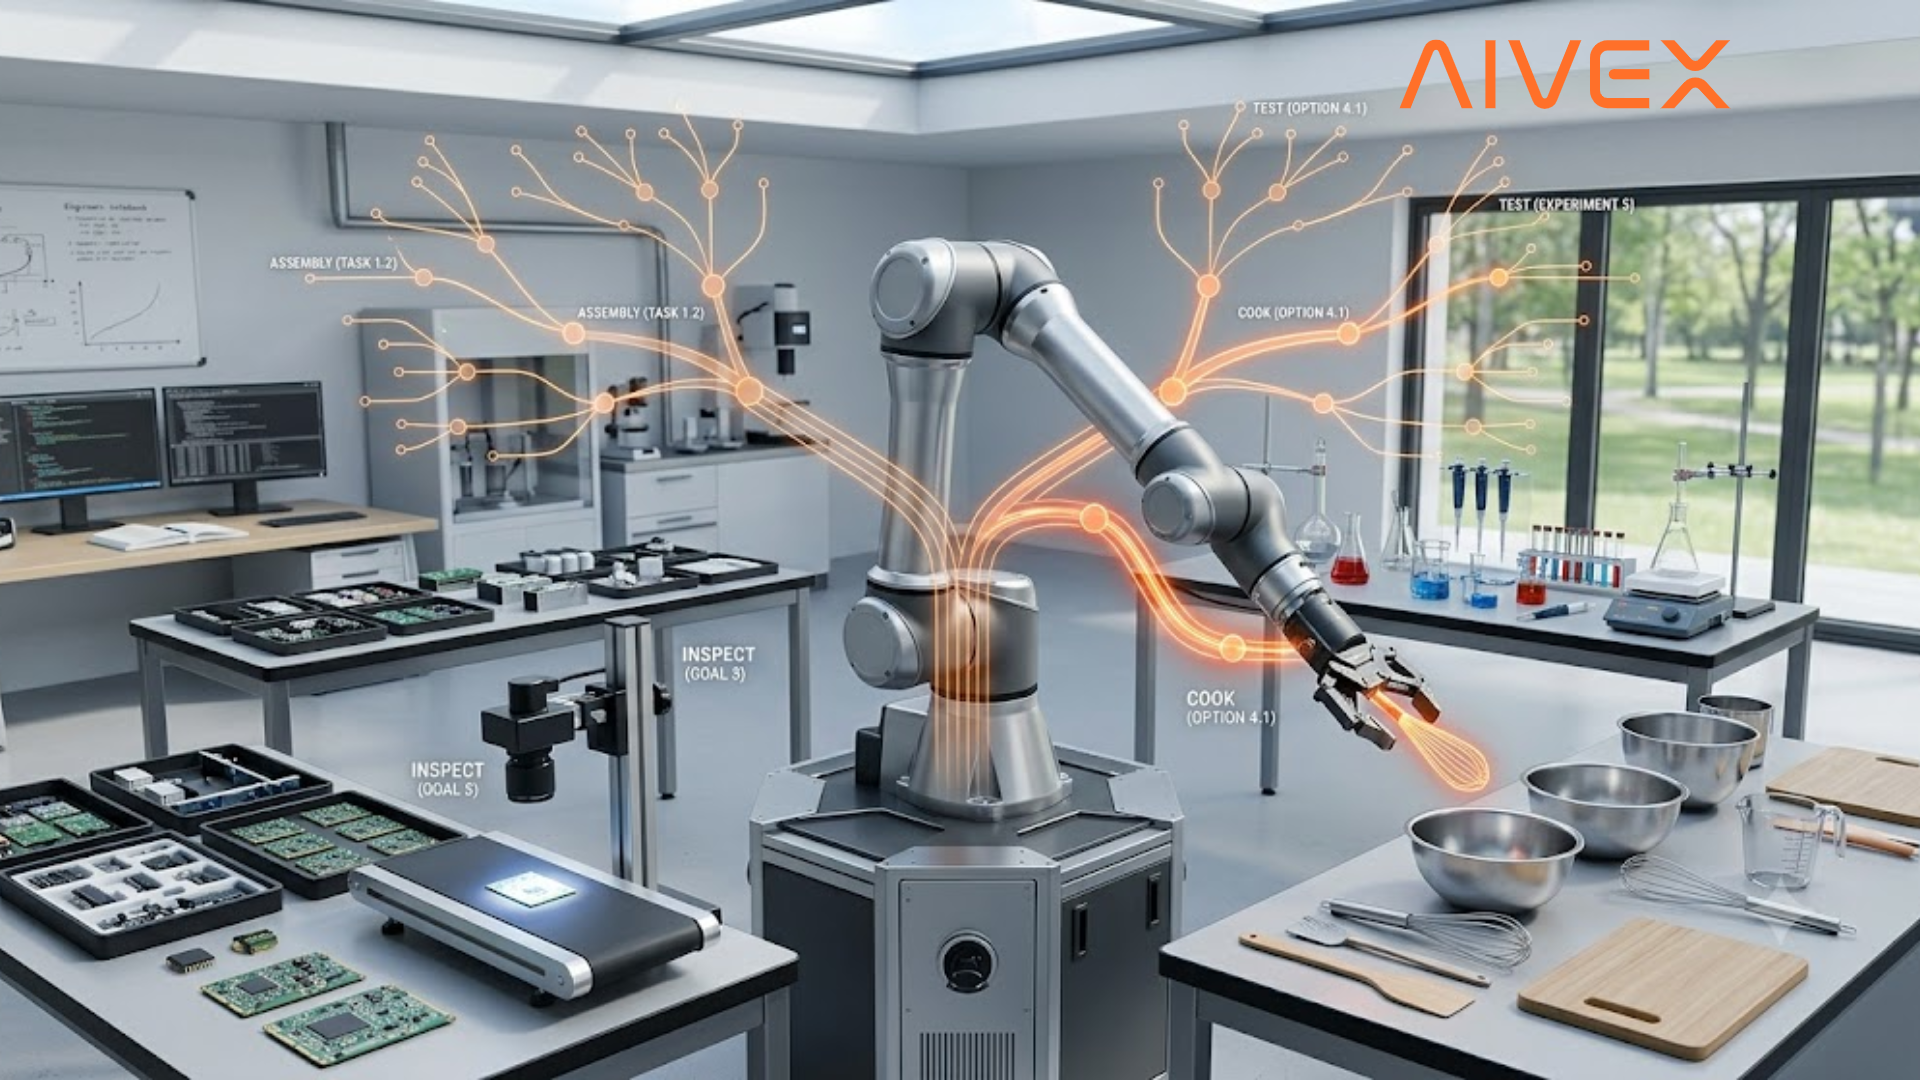
[AI Robotics Field Notes (1)] The Difficulty of Robotic Automation Is Not Determined by Robot Specifications
The difficulty of robotic automation is determined not by the robot's specifications, but by the degree of uncertainty inherent in the task. Even with the same six-axis robot arm, a task that repeatedly follows a predefined path is fundamentally different from one involving frequent physical contact. This article breaks down these differences into four levels.
2026.08.25
[AI Inspection: Challenges in the Field (2)] Where Anomaly Detection Breaks When Trained Only on Normal Data
Unsupervised anomaly detection — training on normal data alone, no defect images required — looks flawless on benchmarks, yet breaks down in two places at once the moment production data comes in. Worse, the two failures are locked in a trade-off: fixing one makes the other worse. This post is about where to start untangling that.
2026.08.10
Fragen zu Einführungsumfang und Betriebsbedingungen?
Die häufigsten Fragen im Überblick
Q.Is it compatible with the robots or equipment we are currently using?
Yes, it is fully compatible. AIVot is designed with a Hardware-Agnostic architecture that is not dependent on any specific robot brand. We support seamless integration with major industrial robot manufacturers—including KUKA, Doosan, Yaskawa, Hyundai, and Neuromeka—as well as your existing facility equipment.
Q.Is operation still possible if there are vibrations on-site or deviations in part positioning?
Yes, it is possible. AIVot supports Adaptive Autonomy, which detects changes in the working environment in real-time—such as on-site vibrations or minute deviations in part positioning—and automatically compensates the robot's motion to ensure stable and precise operation.
Q.Is it possible to customize the gripper according to the target object?
Yes, custom design is available. By precisely analyzing the unique shape, material, and weight of the target object, we customize the most suitable type of gripper, whether vacuum, magnetic, or mechanical. Additionally, a multi-purpose Tool Changer system can be applied to handle high-mix, mixed-flow production flexibly.
Q.Does it operate stably despite ambient light or changes in on-site lighting?
Yes, it operates robustly against environmental changes. By applying our proprietary shading structures and dedicated optical solutions, we effectively block the influx of ambient light. This ensures that robustness is maintained for consistent performance even when the surrounding lighting environment fluctuates.
Q.Can challenging objects (reflective, glossy/matte, transparent, surface variations, similar objects, etc.) be accurately recognized?
Yes, it is possible. We select the optimal lighting and camera setup—such as coaxial, dome, or structured light—tailored to the specific surface characteristics of the target object. For similar objects or surface variations that are difficult to distinguish with standard vision, we utilize deep learning-based recognition algorithms to accurately classify and respond.
Robotiklösungen, die die Grenze zwischen Technologie und Fertigung aufheben
Auf Basis Ihrer Bedingungen vor Ort, Ihrer Infrastruktur und Ihres Rollout-Ablaufs prüfen wir gemeinsam den PoC-Umfang und den erwartbaren Nutzen.